Uutiset

Uutiset

Mikä on Schneider ILM0702P01A0000 ja miten se tukee Compact Servo Motion -liikettä?

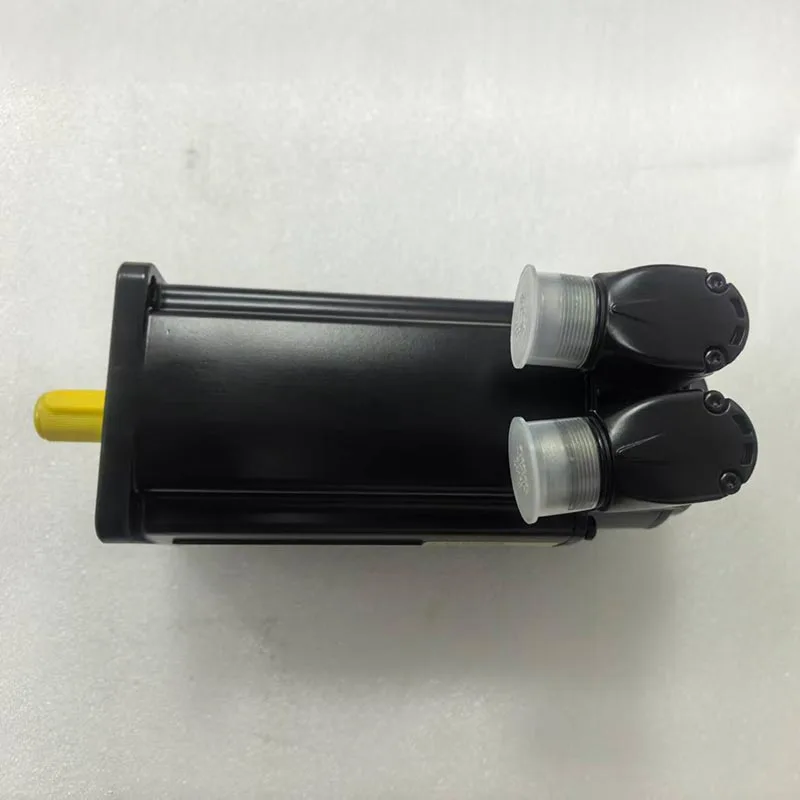
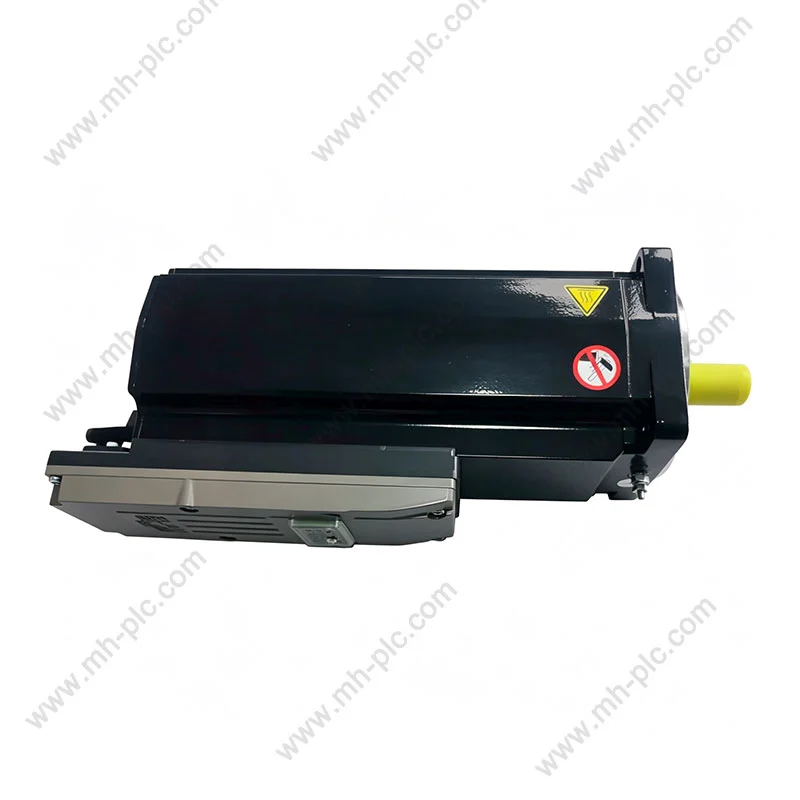
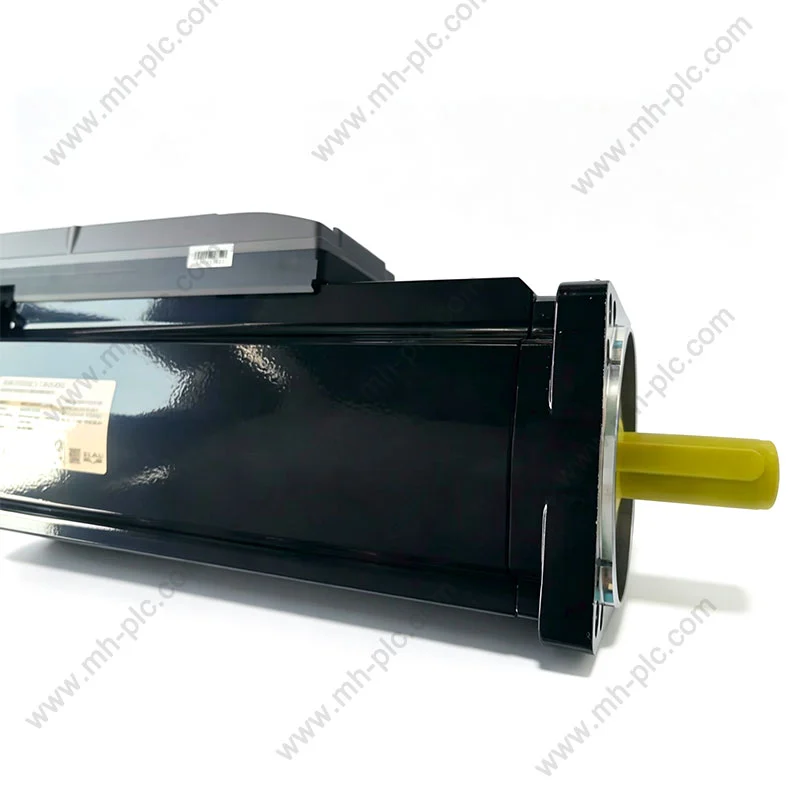
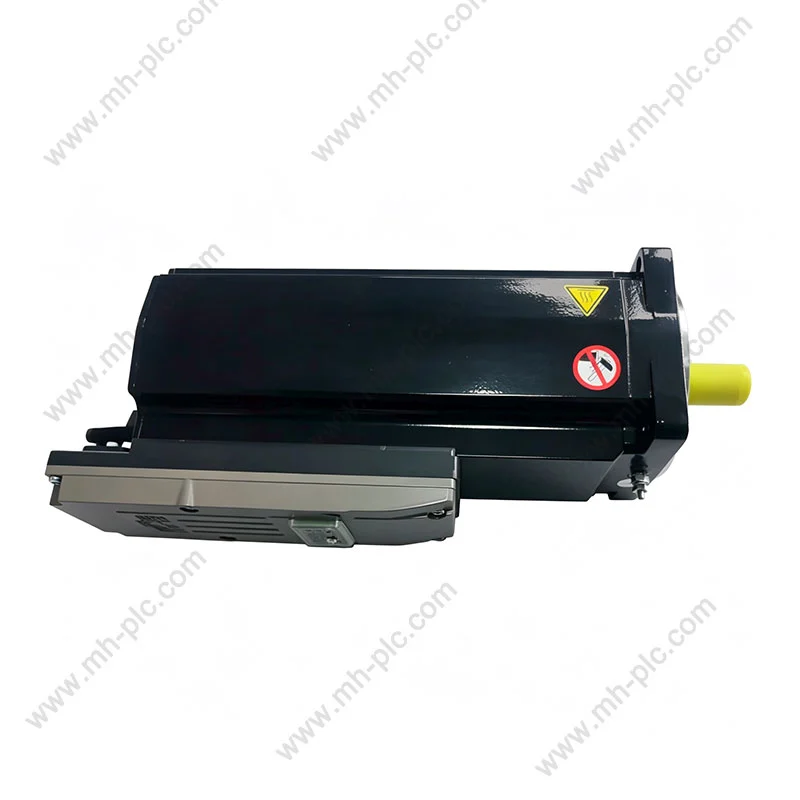
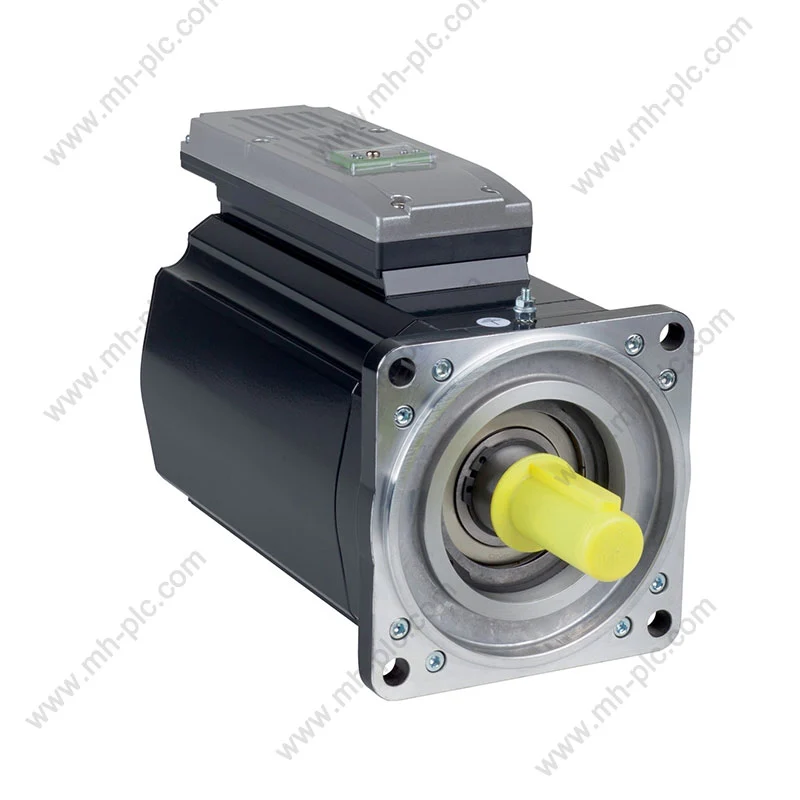
TheSchneider ILM0702P01A0000on Lexium 62 ILM -perheen integroitu servomoottori PacDrive 3 -liikkeenohjausjärjestelmiin. Schneider Electric tunnistaa yksikön 1,7 Nm, 6000 rpm integroiduksi servomoottoriksi ilman pitojarrua. Sen nimellissyöttöjännite on 250–700 V, nimellislähtöteho 720 W ja se käyttää absoluuttista yksikierrosta SinCos Hiperface -takaisinkytkentää. Integroitu arkkitehtuuri sijoittaa servoon liittyvän elektroniikan lähemmäs koneen akselia, mikä auttaa vähentämään kaapin vaatimuksia ja yksinkertaistamaan koneen johdotusta.

Insinööreille, koneenrakentajille, huoltoryhmille ja teollisille ostajille on tärkeää ymmärtää koko tuotekokoonpano. Vääntömomentti, nopeus, takaisinkytkentä, akselin mitat, jarrukokoonpano, säätimen yhteensopivuus, kaapelointi ja ympäristövaatimukset vaikuttavat kaikki siihen, sopiiko tietty integroitu servomoottori koneeseen.

Schneider ILM0702P01A0000


Mikä on Schneider ILM0702P01A0000?

Schneider ILM0702P01A0000 on Lexium 62 ILM -integroitu servomoottori, joka on suunniteltu PacDrive 3 -liikkeenohjausarkkitehtuureihin. Schneider Electricin mukaan se on integroitu servomoottori, jonka jatkuva jumitusmomentti on 1,7 Nm, nimellislähtöteho 720 W ja nimellisnopeus 6 000 rpm. Määritetty kokoonpano ei sisällä pitojarrua.

Toisin kuin perinteisessä järjestelyssä, jossa moottori ja käyttöelektroniikka voidaan asentaa erikseen, integroitu servomoduuli tuo tärkeitä käyttötoimintoja moottorin puoleiseen yksikköön. Tämä arkkitehtuuri voi olla erityisen hyödyllinen koneissa, joissa on useita akseleita tai modulaarisia mekaanisia osia, joissa kaapin laitteiston vähentäminen ja liitäntöjen yksinkertaistaminen ovat tärkeitä suunnittelutavoitteita.

Schneider Electric kuvailee ILM-arkkitehtuuria tukevaksi plug-and-play-teknologiaa, nopeaa yhteenliittämistä hybridikaapeleiden kautta sekä johdotuksen ja kaappitilan vähentämistä. Valmistajan tuotetiedoissa todetaan, että arkkitehtuuri voi tarjota jopa 70 % vähemmän kaapelointia, jopa 90 % vähemmän kaappitilaa ja jopa 90 % vähemmän kytkentäaikaa sovelluksesta ja järjestelmäkokoonpanosta riippuen. 


Kuinka integroitu servo-arkkitehtuuri toimii?

Avainkäsite on hajauttaminen. Sen sijaan, että kaikki käyttökomponentit keskittäisivät keskisähkökaappiin, integroidut servomoduulit siirtävät osan liikkeenohjauslaitteistosta lähemmäs mekaanista akselia.

Tämä lähestymistapa voi olla hyödyllinen koneille, joissa on useita itsenäisesti ohjattuja akseleita. Modulaarisessa koneessa voi olla mekaanisia yksiköitä eri paikoissa, kun liikelaitteisto pysyy lähellä kyseistä moottoria. Tuloksena voi olla puhtaampi koneen asettelu ja vähemmän pitkiä yksittäisiä liitoksia keskuskaapin ja kunkin akselin välillä.

Moottori

Tarjoaa ohjatun pyörimisliikkeen koneen akselille.

Integroitu asema

Sijoittaa servokäyttötoiminnot lähelle moottoria.

Motion Network

Yhdistää akselin koneen liikkeenohjausarkkitehtuuriin.

Suunnittelu on erityisen tärkeä, kun koneenrakentajien on tasapainotettava tarkkuusliike rajoitetun kaappitilan kanssa. Integroitua moottoria ei kuitenkaan pidä valita vain siksi, että sen fyysinen koko tai nimellisteho vaikuttavat sopivalta. Myös sähköinen yhteensopivuus, säätimen arkkitehtuuri, takaisinkytkentävaatimukset, kaapelin rakenne, lämpöolosuhteet, mekaaninen kuormitus ja koneen turvallisuusvaatimukset on tarkistettava.


Mitkä ovat tärkeimmät tekniset tiedot?

Seuraavat tiedot tarjoavat käytännön lähtökohdan ILM0702P01A0000:n arvioinnille. Schneider Electricin tuotetiedoissa ja teknisessä dokumentaatiossa yksilöidään alla esitetyt perusarvot. 

Parametri ILM0702P01A0000 Miksi sillä on merkitystä
Tuoteperhe Lexium 62 ILM / PacDrive 3 Määrittää järjestelmän yhteensopivuuden
Nimellislähtöteho 720 W Ilmaisee moottorin teholuokan
Jatkuva pysähdysmomentti 1,7 Nm Tärkeää jatkuvan kuormituksen analysoinnissa
Huippu pysähtymismomentti 7,6 Nm Liittyy lyhytkestoisiin dynaamisiin vaatimuksiin
Nimellinen nopeus 6000 rpm Tärkeää syklin ajan ja lähetyksen laskennassa
Nimellissyöttöjännite 250-700 V Sen on vastattava käyttöjärjestelmän rakennetta
Palaute Absoluuttinen yhden kierroksen SinCos Hiperface Antaa palautetta sijainnista ja nopeudesta
Pitojarru Ilman jarrua Kriittinen pystysuoraan tai kuormanpitosovelluksiin

Kolmannen osapuolen jakelijoiden tiedoissa on myös tämän mallin akselin halkaisija 11 mm, laippakoko 70 mm ja kokonaispituus 226 mm. Lopullisessa koneen suunnittelussa mittapiirroksia ja valmistajan voimassa olevaa teknistä dokumentaatiota tulee kuitenkin käsitellä ohjausviittauksina.


Kuinka vääntömomentti ja nopeus tulisi ymmärtää?

Yleinen virhe servon valinnassa on vain maksiminopeuden katsominen. Onnistunut liikeakseli edellyttää, että moottori täyttää sovelluksen täydellisen vääntömomentti-nopeusprofiilin.

ILM0702P01A0000:n nimellisnopeus on 6 000 rpm ja jatkuva pysähdysmomentti 1,7 Nm. Sen dokumentoitu huippuvääntömomentti on 7,6 Nm. Nämä luvut on tulkittava valmistajan käyttöolosuhteiden puitteissa, eikä niitä pitäisi käsitellä keskenään vaihdettavissa olevina arvoina. 

  • Jatkuva vääntömomentti:liittyvät kuormiin, joita on ylläpidettävä pidempiä aikoja.
  • Huippuvääntömomentti:kiihtyvyyden, hidastuvuuden tai lyhytkestoisten kuormitushuippujen kannalta merkityksellisiä.
  • Nimellinen nopeus:auttaa määrittämään, pystyykö moottori täyttämään vaaditun konesyklin.
  • Kuorman inertia:vaikuttaa kiihtyvyyteen ja servon viritykseen.
  • Välityssuhde:muuttaa moottorin näkemiä vääntömomentti- ja nopeusvaatimuksia.

Siksi insinöörien tulee laskea todellinen kuormitusmomentti, kiihdytysmomentti, heijastunut inertia, käyttöjakso ja vaadittu käyttönopeus ennen moottorin vahvistamista.


Miksi palaute on tärkeää?

Servojärjestelmät määrittävät palautteen perusteella, mitä moottori todella tekee. ILM0702P01A0000 käyttää absoluuttista yhden kierroksen SinCos Hiperface -palautetta, ja valmistajan dokumentaatio määrittelee 128 jaksoa nopeuspalautteen resoluutiolle.

Käytännössä palaute auttaa ohjausjärjestelmää valvomaan asentoa ja nopeutta, jotta käskettyä liikettä voidaan verrata todelliseen moottorin käyttäytymiseen. Tämä on välttämätöntä sovelluksissa, jotka vaativat toistettavaa paikannusta, koordinoituja akseleita, hallittua kiihtyvyyttä ja tarkkoja liikeprofiileja.

Kun vaihdetaan olemassa olevaa servomoottoria, insinöörien tulisi tarkistaa takaisinkytkentätyyppi sen sijaan, että oletetaan, että toinen moottori, jolla on samanlainen teho ja vääntömomentti, kommunikoi oikein olemassa olevan ohjausjärjestelmän kanssa.


Kuinka se voi yksinkertaistaa koneen johdotusta?

Yksi ILM-arkkitehtuurin keskeisistä eduista on sen lähestymistapa koneen johdotukseen. Schneider Electric kuvaa nopean yhteenliittämisen hybridikaapeleilla signaalin ja tehon tasoa varten ja korostaa mahdollista kaapeloinnin, kaappitilan ja johdotusajan pienenemistä.

Tämä voi olla erityisen hyödyllistä koneissa, joissa on useita akseleita. Perinteiset arkkitehtuurit saattavat vaatia useita moottorin teho-, takaisinkytkentä- ja ohjausliitäntöjä kulkeakseen kaapin ja yksittäisten moottoreiden välillä. Hajautettu arkkitehtuuri voi muuttaa tätä fyysistä järjestelyä ja yksinkertaistaa koneen modulointia.

Käytännön koneenrakennuksen etuja voivat olla:
  • Vähemmän ruuhkaa sähkökaapin sisällä.
  • Puhtaampi kaapelin reititys konemoduulien välillä.
  • Vähemmän asennustöitä moniakselisille laitteille.
  • Joustavampi mekaaninen moduulirakenne.
  • Mahdollisesti nopeampi käyttöönotto, kun järjestelmä on määritetty oikein.

Missä tätä servomoottoria voidaan käyttää?

ILM0702P01A0000 on tarkoitettu teollisiin liikkeenohjausarkkitehtuureihin yleiskäyttöisten moottorisovellusten sijaan. Sen integroitua rakennetta voidaan harkita koneen akseleilla, joissa vaaditaan ohjattua paikannusta, koordinoitua liikettä ja hajautettua käyttöarkkitehtuuria.

Teollisuusautomaatio

Pakkauskoneet

Sopiva liikearkkitehtuuri voi tukea indeksointia, paikannusta, kuljetusta ja synkronoituja koneen liikkeitä.

Materiaalinkäsittely

Servoohjausta voidaan käyttää silloin, kun vaaditaan hallittua kiihtyvyyttä ja toistettavaa paikannusta.

Modulaariset koneet

Integroitu käyttöarkkitehtuuri voi olla edullinen, kun koneen osat on jaettu fyysisesti.

Moniakseliset laitteet

Hajautetut servomoduulit voivat auttaa yksinkertaistamaan useilla ohjatuilla akseleilla varustettujen koneiden arkkitehtuuria.

Sovelluksen soveltuvuus riippuu koko järjestelmän suunnittelusta. Moottorin vääntömomentti, nopeus, takaisinkytkentä, ympäristöluokitus, mekaaninen liitäntä, ohjaimen yhteensopivuus ja käyttöjakso tulee kaikki arvioida ennen käyttöönottoa.


Mitä insinöörien tulee tarkistaa ennen asennusta?

Oikea tunnistaminen on erityisen tärkeää ostettaessa tai vaihdettaessa teollisuusautomaatiokomponentteja. Ennen kuin asennat ILM0702P01A0000, harkitse seuraavaa tarkistuslistaa:

  1. Mallinumero:Varmista, että täydellinen osanumero on ILM0702P01A0000.
  2. Jarrujen kokoonpano:Tämä malli on määritetty ilman pitojarrua.
  3. Tehovaatimukset:Varmista, että järjestelmän sähköinen arkkitehtuuri on yhteensopiva dokumentoidun 250–700 V:n nimellissyöttöalueen kanssa.
  4. Ohjaimen yhteensopivuus:Varmista yhteensopivuus aiotun PacDrive 3 -arkkitehtuurin ja liikeohjaimen kanssa.
  5. Palaute:Varmista, että ohjausjärjestelmä tukee määritettyä palautejärjestelyä.
  6. Mekaaniset mitat:Tarkista laippa, akselin halkaisija, akselin pituus, asennussuunta ja käytettävissä oleva välys.
  7. Kuorman ominaisuudet:Laske vääntömomentti, inertia, kiihtyvyys, nopeus ja käyttösuhde.
  8. Kaapelointi:Käytä järjestelmään oikeaa hyväksyttyä kaapelia ja liitäntäjärjestelyä.
  9. Ympäristö:Tarkista lämpötila, pöly, kosteus, tärinä ja asennusolosuhteet soveltuvien asiakirjojen perusteella.

Mitä huoltoongelmia tulisi ottaa huomioon?

Servomoottorit ovat tarkkuuskomponentteja, joten huollossa tulee keskittyä sekä käyttöolosuhteisiin että itse moottoriin. Liiallinen kuumuus, saastuminen, mekaaninen kohdistusvirhe, kaapelivauriot, epätavallinen tärinä tai epänormaali kuormitus voivat vaikuttaa järjestelmän suorituskykyyn.

  • Tarkista mekaaninen asennus ja akselikytkennät.
  • Tarkista kaapelit ja liittimet näkyvän kulumisen tai vaurioiden varalta.
  • Tarkkaile epänormaalia lämpötilan nousua.
  • Tutki odottamatonta tärinää tai melua.
  • Tarkista toistuvat asento- tai liikevirheet.
  • Pidä moottori ja sitä ympäröivä asennusalue määritetyissä ympäristöolosuhteissa.
  • Käytä valmistajan asiakirjoja diagnosoidessasi palaute-, tiedonsiirto- tai käyttöhäiriöitä.

Schneider Electric tarjoaa tällä hetkellä tuotedokumentaatiota, ohjelmistolatauksia, tuotevalintaresursseja ja vaihto-/vaihtotiedot tuotesivultaan.
Mitä ostajien tulee tarkistaa ennen ostamista?

Teollisuusautomaatiohankinnat vaativat muutakin kuin tuotteen nimen yhdistämisen. Ostajan tulee selvittää, vastaako tarjottu komponentti täsmälleen vaadittua konekokoonpanoa.

  1. Vahvista tarkka valmistajan osanumero.
  2. Tarkista, onko laite uusi, kunnostettu, ylijäämäinen tai aiemmin asennettu.
  3. Tarkista tarvittaessa pakkaus, etiketit ja jäljitettävyys.
  4. Vahvista jarrun kokoonpano ja palautetyyppi.
  5. Pyydä teknisiä asiakirjoja, jos tekniset tiedot ovat epäselviä.
  6. Tarkista varastotilanne ja odotettu toimitusaika.
  7. Selvitä takuu ja myynnin jälkeinen tuki.
  8. Vaihtoprojekteissa vertaa koko sähköistä ja mekaanista kokoonpanoa pelkän moottorin tehon sijaan.

Nykyiset jakelijatiedot osoittavat, miksi varasto ja hinta tulee tarkistaa ostohetkellä. Esimerkiksi saatavuus ja listahinnat vaihtelevat jakelijan ja alueen mukaan, kun taas Schneider Electricin omilla alueellisilla sivuilla voidaan näyttää suuntaa-antavia hinnoittelu- ja ostotietoja kyseiselle markkinalle.


Integroitu servo-arkkitehtuuri vs. perinteiset kaappiasemat

Harkinta Integroitu Servo-lähestymistapa Perinteinen keskitetty järjestely
Ajopaikka Lähellä moottoria/akselia Tyypillisesti keskitetty kaappiin
Kaappitilaa Voidaan vähentää järjestelmäarkkitehtuurista riippuen Enemmän asemalaitteita saattaa viedä kaappitilaa
Koneen modulaarisuus Sopii hyvin hajautetuille konemoduuleille Saattaa vaatia enemmän keskitettyä johdotusta
Johdotuskonsepti Hybridiliitäntä voi yksinkertaistaa akseliliitäntöjä Erilliset liitännät voivat olla tarpeen
Ylläpito lähestymistapa Kenttäasennettava käyttö/moottorikokoonpano Keskitetyt käyttökomponentit

Kumpaakaan arkkitehtuuria ei pidä pitää yleisesti sopivana. Oikea valinta riippuu koneen topologiasta, akselien lukumäärästä, kaapin rajoituksista, ympäristöolosuhteista, huoltovaatimuksista, ohjausarkkitehtuurista ja kokonaisasennuksesta.


Usein kysytyt kysymykset

Onko ILM0702P01A0000 servomoottori vai servokäyttö?

Schneider Electric tunnistaa sen integroiduksi servomoottori/servokäyttötuotteeksi Lexium 62 ILM -perheessä. Integroitu arkkitehtuuri yhdistää moottoriin ja taajuusmuuttajaan liittyvät toiminnot kenttään asennettavaksi yksiköksi PacDrive 3 -liikejärjestelmille. 

Mikä on ILM0702P01A0000 teholuokitus?

Dokumentoitu nimellislähtöteho on 720 W. 

Mikä on nimellisnopeus?

Teknisessä dokumentaatiossa ilmoitettu nimellisnopeus on 6000 rpm. 

Onko ILM0702P01A0000:ssa pitojarru?

Ei. Tämä malli on dokumentoitu versiona ilman pitojarrua. Tämä ero on tärkeä sovelluksissa, joissa paikallaan oleva pystysuora kuorma on pidettävä mekaanisesti paikallaan. 

Mitä palautetta tämä malli käyttää?

Tekninen dokumentaatio määrittelee absoluuttisen yhden kierroksen SinCos Hiperface -palautteen. 

Mikä on jatkuva jumitusmomentti?

Dokumentoitu jatkuva pysähdysmomentti on 1,7 Nm, kun taas jumitusmomentin huippu on 7,6 Nm. Näillä arvoilla on erilaiset tekniset merkitykset, ja ne tulee ottaa huomioon koko liikeprofiilissa. 

Voidaanko sitä käyttää yleiskäyttöisenä itsenäisenä moottorina?

Se on suunniteltu integroiduksi servotuotteeksi PacDrive 3 -liikkeenohjausarkkitehtuureille. Siksi sitä tulisi arvioida osana yhteensopivaa liikkeenohjausjärjestelmää eikä käsitellä tavallisena itsenäisenä moottorina. 

Miksi tarkka osanumero tulee tarkistaa ennen vaihtoa?

Pienet erot jarrujen kokoonpanossa, takaisinkytkennässä, akselin järjestelyssä, tehonimellisyydessä ja muissa tuotteen ominaisuuksissa voivat vaikuttaa järjestelmän yhteensopivuuteen. Täydellisen osanumeron vahvistaminen auttaa estämään näennäisesti samanlaisen osan asentamisen yhteensopimattomaan koneeseen.


Lopullisia huomioita

Schneider ILM0702P01A0000 on erikoistunut integroitu servomoottori Lexium 62 ILM -perheeseen. Sen 720 W:n nimellisteho, 1,7 Nm:n jatkuva pysähdysmomentti, 6000 rpm:n nimellisnopeus, absoluuttinen yhden kierroksen SinCos Hiperface -takaisinkytkentä ja jarruton konfiguraatio tekevät siitä selkeästi määritellyn komponentin yleisen servomoottorin sijaan. 

Sen integroitu arkkitehtuuri on erityisen tärkeä koneenrakentajille, jotka työskentelevät modulaaristen, moniakselisten tai rajoitetun tilan automaatiolaitteiden kanssa. Kaappitilan ja johdotuksen mahdollinen pieneneminen voi yksinkertaistaa koneen arkkitehtuuria, kun taas kentällä asennettu rakenne voi tukea hajautetumpia laiteasetteluja. Schneider Electric korostaa erityisesti kaapeloinnin, kaappitilan ja johdotusajan lyhentämistä ILM-lähestymistavan ominaispiirteinä.

Osto- ja vaihtoprojekteissa tärkein vaihe on varmistaa täydellinen kokoonpano sen sijaan, että mallia sovitettaisiin ulkonäön tai tehon perusteella. Sähköinen yhteensopivuus, ohjaimen arkkitehtuuri, takaisinkytkentä, mekaaniset mitat, jarruvaatimukset, ympäristöolosuhteet, kaapelin kokoonpano ja koneen kuormitus tulee kaikki tarkistaa ennen asennusta.

Tarvitsetko apua teollisuusautomaation komponenttien kanssa?

Dongguan Nancheng Mao Hui Machinery Equipment Trading Co., Ltd.tarjoaa teollisuuskoneiden ja automaatiolaitteiden hankintatukea asiakkaille, jotka tarvitsevat luotettavaa komponenttien tunnistamista ja hankintaapua. Jos tarkistat Schneider Electricin servotuotteita, varaosia tai niihin liittyviä automaatiolaitteita, tiimimme voi auttaa tarkistamaan mallitiedot ja hankintavaatimukset.

Tuotetiedustelut, saatavuustarkistukset, vaihtovaatimukset tai teollisuusautomaation hankintatuki,ota meihin yhteyttä täydellinen mallinumero ja hakemuksesi tiedot.

Aiheeseen liittyviä uutisia
Jätä minulle viesti
X
Käytämme evästeitä tarjotaksemme sinulle paremman selauskokemuksen, analysoidaksemme sivuston liikennettä ja mukauttaaksemme sisältöä. Käyttämällä tätä sivustoa hyväksyt evästeiden käytön. Tietosuojakäytäntö
HylätäHyväksyä