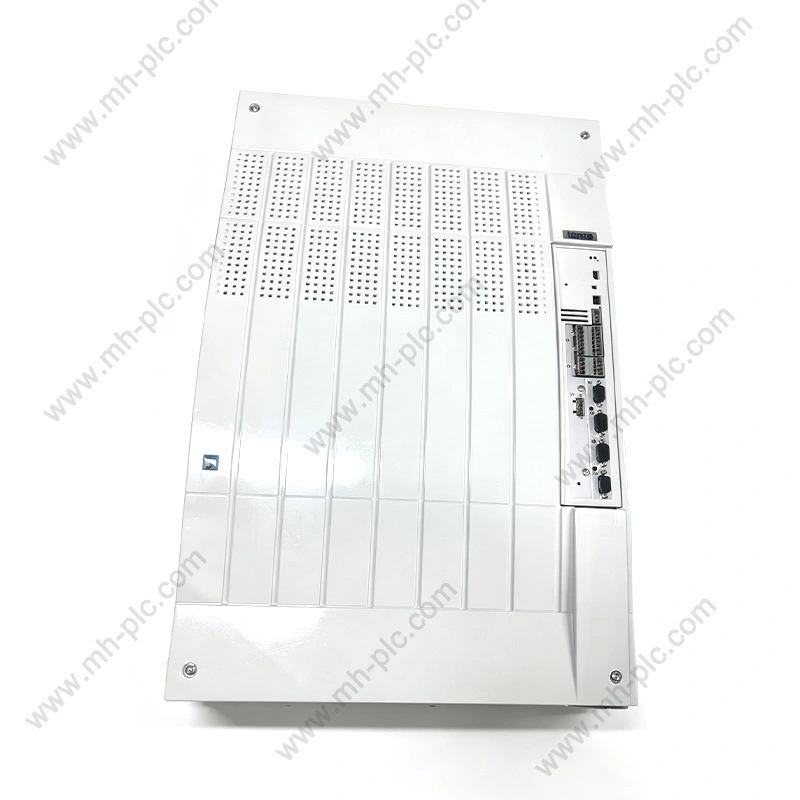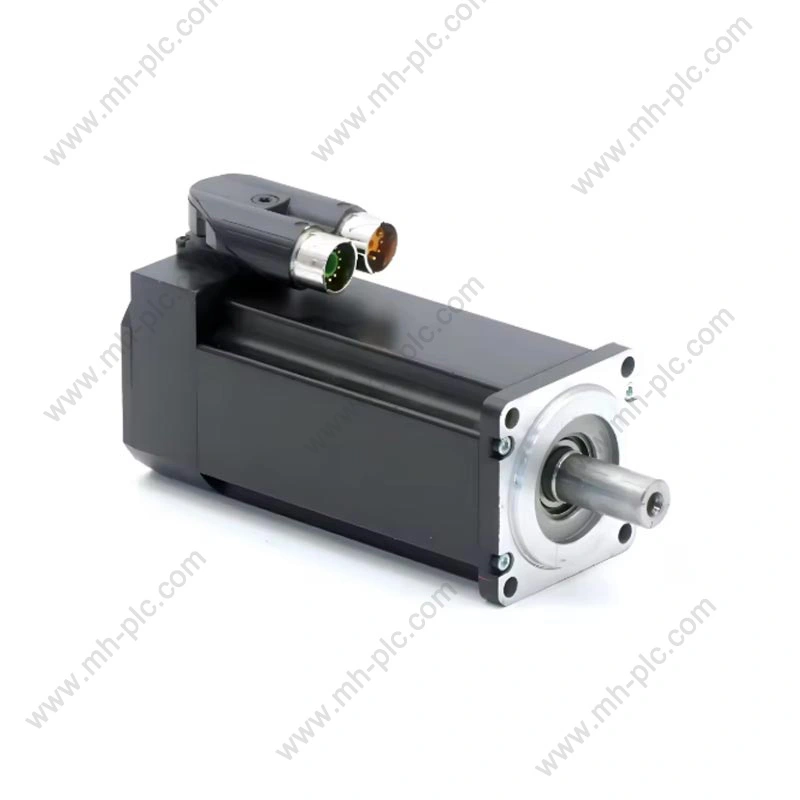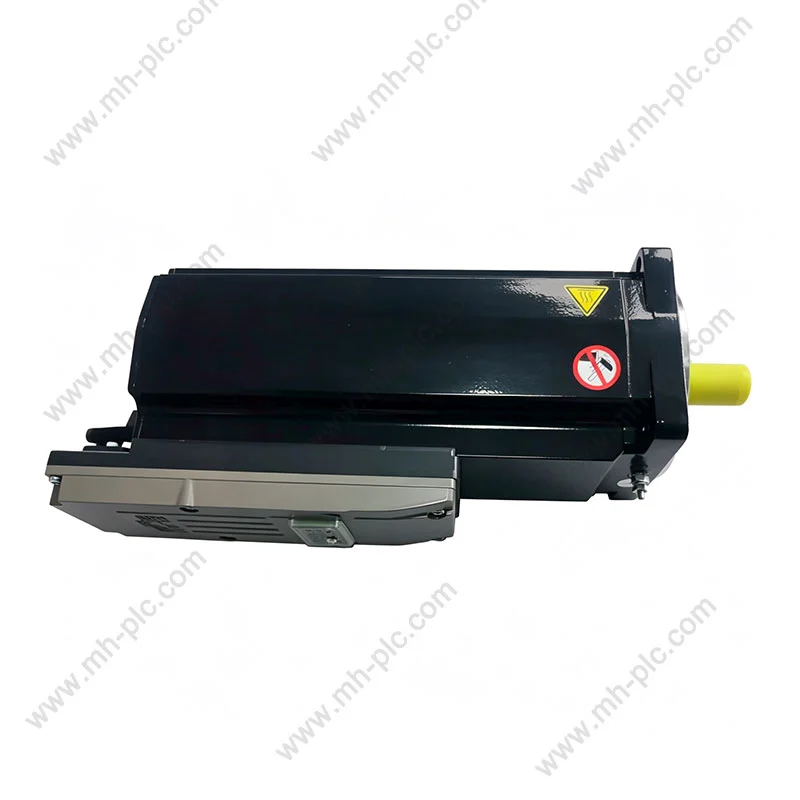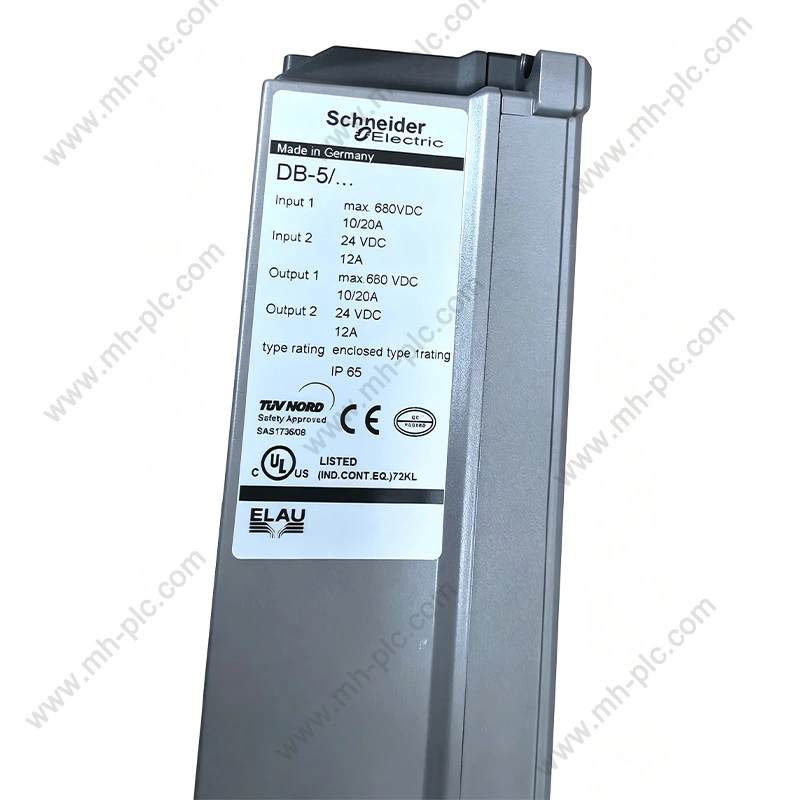
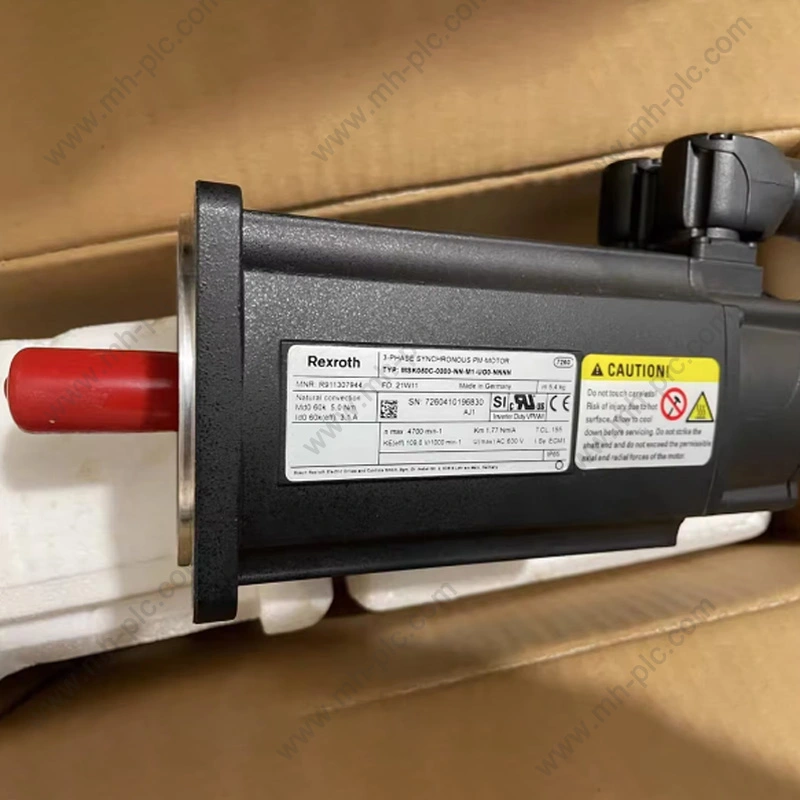
Rexroth Servotuotteita harkitaan yleisesti teollisuuskoneissa, jotka vaativat hallittua nopeutta, toistettavaa sijoittelua, reagoivaa vääntömomenttia ja koordinoitua liikettä. Kansainvälisille ostajille oikean tuotteen valinta ei kuitenkaan ole pelkästään sopivan teholuokan servomoottorin valintaa. Täydellinen sovellus voi myös riippua jatkuvasta ja huippuvääntömomentista, käyttönopeudesta, takaisinkytkentätyypistä, pitojarrusta, mekaanisista mitoista, ohjaimen yhteensopivuudesta, tiedonsiirtoliitännästä sekä moottorin ja sitä vastaavan käyttöjärjestelmän välisestä suhteesta. Tuotesukupolvet voivat vaihdella myös mekaanisten ja sähköisten yksityiskohtien osalta, joten tarkka mallinumero on erityisen tärkeä vaihto- ja huoltoprojekteissa.
Sisällysluettelo
Napsauta mitä tahansa aihetta siirtyäksesi suoraan osioon.
- 1. Miksi servon valinta on tiiviisti sidottu koneeseen?
- 2. Kuinka servoakseli luo ohjattua liikettä?
- 3. Mitkä osat on sovitettava yhteen?
- 4. Kuinka vääntömomentti, nopeus ja inertia muokkaavat tuotevalikoimaa?
- 5. Miksi palautetyypillä on väliä servosovelluksissa?
- 6. Mikä rooli servokäytöillä on liikkeen suorituskyvyssä?
- 7. Miten jarrut, liittimet ja mekaaniset liitännät vaikuttavat valintaan?
- 8. Kuinka eri servotuotteiden sukupolvia tulisi arvioida?
- 9. Mitkä teollisuussovellukset tarvitsevat korkean vasteen liikettä?
- 10. Mitä ostajien tulee tarkistaa ennen tilauksen tilaamista?
- 11. Kuinka toimittaja voi auttaa mallipohjaisessa hankinnassa?
- 12. Mitä yleisiä hankintavirheitä tulisi välttää?
- 13. Mitä tietoja ammatillisen eritelmän tulisi sisältää?
- 14. Usein kysytyt kysymykset
Miksi servon valinta on tiiviisti sidottu koneeseen?
Servomoottori ei toimi erillään. Sen soveltuvuus määräytyy sen mukaan, mitä kone pyytää sitä tekemään, kuinka nopeasti sen on reagoitava, kuinka usein se kiihtyy ja hidastuu ja kuinka tarkasti sen on seurattava käskettyä lentorataa.
Harkitse pakkauskonetta. Yksi akseli voi siirtää tuotteen paikoilleen, toinen voi ohjata tiivistysmekanismia ja kolmas voi synkronoida materiaalin liikkeen leikkausprosessin kanssa. Jokaisella akselilla voi olla erilainen kuorma, nopeusalue, inertia ja kiihtyvyysprofiili.
Työstökone asettaa erilaiset vaatimukset. Sen syöttöakseli saattaa vaatia erittäin toistettavaa asemointia ja ohjattua liikettä pitkän käyttöjakson aikana. Robotti voi priorisoida nopeita suunnanmuutoksia ja koordinoitua moniakselista liikettä. Materiaalinkäsittelyjärjestelmä voi vaatia nopeaa kiihdytystä, hallittua pysäytystä ja luotettavaa toimintaa vaihtelevissa hyötykuormissa.
Nämä esimerkit osoittavat, miksi servotuote tulisi valita koneen liikevaatimuksista eikä pelkästään luettelon tehoalueelta.
Määrittää nopeuden, kiihtyvyyden, hidastuvuuden, matkan, syklin ajan ja toistuvan liikkeen tiheyden.
Määrittää jatkuvan vääntömomentin, huippuvääntömomentin, inertian, kitkan, painovoimakuormat ja ulkoiset prosessivoimat.
Määrittää vaaditun asennon, nopeuden, vääntömomentin, toistettavuuden ja asettumissuorituskyvyn.
Edellyttää moottorin, taajuusmuuttajan, takaisinkytkennän, ohjaimen, tiedonsiirron, liittimien ja mekaanisten liitäntöjen yhteensovittamista.
Miksi keskimääräinen kuormitus ei riitä?
Monissa koneissa on suuria eroja keski- ja huippukäyttöolosuhteiden välillä. Paikannusakseli voi viettää suurimman osan ajastaan pitäen tai liikkuen hitaasti, mutta vaatia silti huomattavan vääntömomentin nopeaan kiihdytykseen.
Samoin pystyakselilla voi olla jatkuva painovoimakuorma, vaikka sen keskimääräinen kulkunopeus on pieni.
Miksi jakson aika muuttaa valintaa
Toistuva kiihdytys ja hidastuminen asettavat moottorille ja vetovoimalle enemmän vaatimuksia kuin kone, joka toimii jatkuvasti tasaisella nopeudella.
Moottorin lämpökäyttäytyminen riippuu myös koko syklistä. Toistuva huippuvääntömomentti voi tuottaa erilaisen lämpötilan yhdestä lyhyestä kiihdytystapahtumasta, jota seuraa pitkiä joutokäyntijaksoja.
Miksi mekaniikka vaikuttaa elektroniikan suorituskykyyn?
Servoohjain voi olla erittäin herkkä, mutta koneen tarkkuuteen vaikuttavat myös välys, kytkimen joustavuus, hihnan venytys, ruuvin tarkkuus, rakenteellinen jäykkyys, laakerien kunto ja kohdistus.
Tästä syystä hyvään servovalintaan tulisi liittää mekaaninen arviointi.
Kuinka servoakseli luo ohjattua liikettä?
Tyypillinen servoakseli yhdistää tehonmuunnoksen, reaaliaikaisen ohjauksen, moottorin takaisinkytkennän ja konetason komennot.
Liikeohjain määrittää kohteen liikkeen. Taajuusmuuttaja muuntaa komennon moottorin virraksi ja jännitteeksi. Moottori luo vääntömomentin. Palautelaite ilmoittaa todellisen liikkeen. Ohjaussilmukka vertaa sitten todellista suorituskykyä komentoon ja tekee korjauksia.
Sijoituskomento
Koneohjain voi määrittää kohteen sijainnin tai lentoradan. Yksinkertaisessa indeksointisovelluksessa kohde voi olla kiinteä paikka. Koordinoidussa järjestelmässä komento voi muuttua jatkuvasti liikeprofiilin mukaan.
Nopeuden säätö
Järjestelmä voi käyttää palautesignaalia todellisen nopeuden määrittämiseen. Jos moottori hidastuu odottamattoman kuormituksen alaisena, taajuusmuuttaja voi lisätä tarvittavaa vääntömomenttia tuottavaa virtaa kompensoidakseen.
Nykyinen ohjaus
Virtasilmukka toimii paljon suuremmalla nopeudella kuin ulkoasentosilmukka. Sen tarkoituksena on säätää moottorin virtaa niin, että vääntömomenttia voidaan ohjata nopeasti.
Asennon korjaus
Kun todellinen asento poikkeaa käskystä, ohjausjärjestelmä määrittää tarvittavan korjauksen. Oikea viritys on välttämätöntä, koska liian aggressiivinen järjestelmä voi aiheuttaa värähtelyä, kun taas aliherkkä järjestelmä voi lisätä seuraavan virheen määrää.
| Ohjauskerros | Ensisijainen tarkoitus | Tyypillinen huolenaihe |
|---|---|---|
| Sijoitussilmukka | Seuraa käskettyä sijaintia | Tarkkuus, virheen seuraaminen, selvitys |
| Nopeussilmukka | Säätelee moottorin nopeutta | Nopeuden vakaus ja häiriövaste |
| Current loop | Ohjaa moottorin virtaa ja vääntömomenttia | Dynaaminen vaste ja virtarajat |
| Power vaihe | Antaa sähköä moottorille | Jännite, virta, kytkentä, lämpökäyttäytyminen |
Miksi suljetun silmukan ohjauksella on merkitystä
Ilman palautetta säädin ei voi suoraan määrittää, saavuttiko moottori todella käsketyn asennon tai nopeuden. Suljetun silmukan ohjauksen avulla järjestelmä havaitsee poikkeamat ja reagoi niihin.
Tämä on erityisen hyödyllistä, kun koneen kuormitus muuttuu käytön aikana.
Miksi virityksen on heijastettava konetta
Jäykkä suorakytkentämekanismi voi sietää erilaisia ohjausasetuksia joustavasta hihnavetoisesta akselista. Myös suuri hitauskuorma käyttäytyy eri tavalla kuin kevyt liikkuva vaunu.
Sen vuoksi servoviritys tulee suorittaa mekaanisen konfiguraation jälkeen.
Liikkeiden koordinointi
Moniakselisessa koneessa jokainen paikallisservosilmukka käsittelee omaa moottoriaan, kun taas liikeohjain koordinoi kokonaisliikerataa.
Synkronoinnin laatu riippuu ohjaimen suorituskyvystä, tiedonsiirron ajoituksesta, taajuusmuuttajan vasteesta ja akselien välisestä mekaanisesta yhdenmukaisuudesta.
Mitkä osat on sovitettava yhteen?
Täydellinen servoakseli sisältää yleensä useita komponentteja, joiden on toimittava koordinoituna sarjana.
Moottori
Moottori antaa mekaanisen vääntömomentin. Tärkeitä parametreja ovat nimellisvääntömomentti, huippuvääntömomentti, nimellisnopeus, enimmäisnopeus, takaisinkytkentätyyppi, asennusmitat, akselin mitat ja valinnainen pitojarru.
Ajaa
Taajuusmuuttaja ohjaa moottorin virtaa ja vastaanottaa palautetietoja. Sen virta-alueen, jänniteluokan, ohjaustoimintojen, enkooderin liitännän, tiedonsiirtovaihtoehtojen ja mekaanisten asennusmittojen on vastattava moottoria ja säädintä.
Palautelaite
Enkooderi tai ratkaisija kertoo taajuusmuuttajalle, mitä moottori todella tekee. Taajuusmuuttajan tulee ymmärtää takaisinkytkentätekniikka ja sähköinen käyttöliittymä.
Liikeohjain
Liikeohjain luo liikeradat ja koordinoi akseleita. Koneesta riippuen tämä voi olla PLC liiketoiminnoilla, CNC-ohjaus, robottiohjain tai muu automaatioalusta.
Mekaaninen voimansiirto
Vaihteistot, kytkimet, kuularuuvit, hihnat, telineet, hihnapyörät ja muut mekanismit määrittävät kuinka moottorin liike muunnetaan koneen liikkeeksi.
| Järjestelmän osa | Päätoiminto | Tärkeä yhteensopivuuskohta |
|---|---|---|
| Servo moottori | Tuottaa mekaanista vääntömomenttia | Vääntö, nopeus, palaute, asennus |
| Servo-käyttö | Ohjaa sähkötehoa | Moottorin nimellisarvot, takaisinkytkentä, jännite, virta |
| Enkooderi tai ratkaisija | Antaa liikepalautteen | Käyttöliittymä, resoluutio, viestintä |
| Liikeohjain | Luo liikekomentoja | Verkko- ja ohjausyhteensopivuus |
| Mekaaninen voimansiirto | Siirtää liikkeen koneelle | Suhde, välys, jäykkyys, mitat |
Moottorikäyttöinen pariliitos
Servomoottorit ja käyttölaitteet on usein suunniteltu yhteensopivina yhdistelminä. Tämä voi yksinkertaistaa käyttöönottoa, koska taajuusmuuttaja voi sisältää vakiintuneita moottoritietoja ja yhteensopivia takaisinkytkentäasetuksia.
Vaihtoprojekteissa alkuperäisen moottori-käyttösuhteen säilyttäminen voi olla erityisen hyödyllistä, kun koneen ohjain ja mekaaninen järjestelmä pysyvät muuttumattomina.
Ohjain-käytön tiedonsiirto
Ohjaimen ja taajuusmuuttajan on vaihdettava liikekomentoja ja tilatietoja. Vaadittu viestintäarkkitehtuuri tulee tunnistaa ennen laitteen valintaa.
Miksi lisävarusteilla on väliä
Virtakaapelit, takaisinkytkentäkaapelit, liittimet, jarrukomponentit ja asennustarvikkeet voivat kaikki vaikuttaa onnistuneeseen asennukseen.
Nämä osat tulee tarkistaa osana täydellistä konfiguraatiota sen sijaan, että niitä olisi käsiteltävä toisiinsa liittymättöminä lisävarusteina.
Kuinka vääntömomentti, nopeus ja inertia muokkaavat tuotevalikoimaa?
Vääntömomentti ja nopeus muodostavat moottorin valinnan perustan. Inertia, kiihtyvyysaika ja käyttöjakso määrittävät sitten, pystyykö valittu moottori suorittamaan vaaditun liikkeen.
Jatkuva vääntömomentti
Jatkuva vääntömomentti edustaa vääntömomenttia, joka voidaan syöttää jatkuvassa käytössä määritellyissä lämpöolosuhteissa.
Sitä tulee verrata koneen käyttöjakson todelliseen jatkuvaan osaan.
Huippuvääntömomentti
Huippuvääntömomentti tukee lyhytkestoisia tapahtumia, kuten kiihdytystä, nopeaa peruutusta tai prosessihäiriöitä.
Huipun kestolla ja kuinka usein se esiintyy molemmilla on merkitystä.
Nopeusalue
Moottorin on toimittava koneen vaaditulla nopeusalueella. Suuri maksiminopeus on hyödyllinen vain silloin, kun koneen mekaniikka ja ohjausjärjestelmä voivat käyttää sitä turvallisesti.
Kuorman inertia
Inertia mittaa vastusta pyörimisnopeuden muutoksille. Suurempi inertia vaatii enemmän vääntömomenttia kiihdytettäessä tai hidastaessa.
Jos käytetään vaihteistoa, moottoriin heijastuva kuormitushitaus muuttuu välityssuhteen mukaan.
Painovoiman kuormat
Pystyakselit ovat erikoistapaus. Painovoima luo jatkuvan vääntömomentin tarpeen ja voi myös vaatia pitojarrun.
| Parametri | Kysymys | Miksi sillä on merkitystä |
|---|---|---|
| Jatkuva vääntömomentti | Mikä vääntömomentti vaaditaan jatkuvan liikkeen aikana? | Määrittää lämpösopivuuden |
| Huippuvääntömomentti | Mikä on suurin lyhytkestoinen vääntömomentti? | Määrittää kiihtyvyyden ja häiriökyvyn |
| Nopeus | Mitkä ovat pienin ja suurin käyttönopeus? | Määrittää moottorin toiminta-alueen |
| Inertia | Kuinka paljon pyörivää massaa pitää kiihdyttää? | Vaikuttaa vääntömomenttiin ja viritykseen |
| Pyöräilyaika | Kuinka usein akseli toistaa liikettä? | Vaikuttaa lämpö- ja dynaamisiin vaatimuksiin |
Miksi RMS-vääntömomentilla voi olla merkitystä?
Syklisissä koneissa moottori ei koe samaa vääntömomenttia jatkuvasti. Se voi kiihdyttää suurella vääntömomentilla, kulkea kohtalaisella vääntömomentilla, hidastaa ja jäädä sitten tyhjäkäynnille.
RMS-vääntömomentti tarjoaa hyödyllisen esityksen lämpötarpeesta syklin aikana.
Kiihdytyksen vääntömomentti
Yksinkertaistettu mekaaninen suhde on:
Kiihtyvyysmomentti = Inertia × Kulmakiihtyvyys
Tämä suhde havainnollistaa, miksi kone, jolla on suuri inertia ja aggressiivinen kiihtyvyys, voi tarvita huomattavan moottorin huippumomentin, vaikka sen vakaan tilan kuormitus on suhteellisen vaatimaton.
Transmission ratio
Vaihteistot voivat lisätä vääntömomenttia ja vähentää samalla moottorin puolelta heijastuvaa inertiaa. Varsinaisessa valinnassa tulee siksi huomioida sekä moottori että mekaaninen voimansiirto.
Ulkoinen prosessivoima
Leikkaus, puristus, kiristys, kiristys, käämitys ja muut toiminnot voivat luoda ulkoisia voimia, jotka lisäävät moottorin vääntömomenttivaatimusta.
- Määrittele liike:Määritä matka, nopeus, kiihtyvyys, hidastuvuus ja sykliaika.
- Määritä kuorma:Tunnista massa, inertia, kitka, painovoima ja ulkoiset prosessivoimat.
- Tarkista lähetys:Tallenna vaihteiston välityssuhde, ruuvin nousu, hihnan suhde tai muut mekaaniset suhteet.
- Laske vääntömomentti:Määritä jatkuvan, kiihtyvyyden ja huippuvaatimukset.
- Tarkista nopeus:Varmista, että vaadittu toiminta-alue on moottorin määritetyn alueen sisällä.
- Tarkista lämpöteho:Arvioi koko toistuva sykli yhden toimintapisteen sijaan.
Miksi palautetyypillä on väliä servosovelluksissa?
Palaute antaa tarvittavat tiedot liikkeenohjaussilmukan sulkemiseen. Erilaiset palautetekniikat tarjoavat erilaisia resoluution, sijaintitiedon, kestävyyden ja sähköisen rajapinnan yhdistelmiä.
Inkrementaaliset kooderit
Inkrementtianturit tuottavat pulssisignaaleja moottorin akselin pyöriessä. Ohjausjärjestelmä käyttää näitä pulsseja liikkeen ja suunnan määrittämiseen.
Ne sopivat moniin sovelluksiin, joissa vertailumenettely on hyväksyttävä käynnistyksen jälkeen.
Absoluuttiset kooderit
Absoluuttiset anturit tarjoavat määritellyt sijaintitiedot. Rakenteesta riippuen tämä voi antaa järjestelmän tunnistaa akselin asennon tarkemmin tehonpalautuksen jälkeen.
Tästä voi olla hyötyä koneissa, joissa sijaintitiedot ovat tärkeitä heti käynnistyksen jälkeen.
Ratkaisija palaute
Resolverit käyttävät sähkömagneettisia periaatteita kulma-asennon määrittämiseen ja voivat soveltua vaativiin ympäristöihin, joissa kestävyys on tärkeää.
Resoluutio
Palautteen resoluutio osoittaa, kuinka tarkasti akselin liike voidaan mitata. Suurempi resoluutio voi tukea parempaa ohjausta, mutta se ei automaattisesti poista mekaanisia epätarkkuuksia.
| Palautteen tyyppi | Perusominaisuus | Valinnan huomioiminen |
|---|---|---|
| Inkrementaalinen kooderi | Pulssipohjaiset suhteelliset liiketiedot | Viitepaikka ja käyttöliittymä |
| Absoluuttinen kooderi | Määritellyt akselin asennon tiedot | Resoluutio ja viestintä |
| Ratkaisija | Sähkömagneettinen asennon palaute | Ympäristökestävyys ja käyttöliittymä |
Palaute ja paikannustarkkuus
Paikannustarkkuus riippuu muustakin kuin kooderin resoluutiosta. Mekaaninen välys, kytkimen joustavuus, kuularuuvin tarkkuus, rungon jäykkyys, lämpölaajeneminen ja ohjaimen viritys voivat kaikki vaikuttaa lopulliseen konevirheeseen.
Palautekaapelin reititys
Takaisinkytkentäkaapelit toimivat monissa koneissa virtakaapeleiden ja kytkentäelektroniikan lähellä. Suojaus, maadoitus, liittimen eheys ja asianmukainen reititys voivat auttaa säilyttämään signaalin laadun.
Miksi palautteen yhteensopivuus on kriittinen vaihdon aikana
Olemassa oleva taajuusmuuttaja voidaan konfiguroida tiettyä palautetekniikkaa varten. Vaihtomoottori, jossa on erilainen anturiliitäntä, voi siksi vaatia erilaisen käyttö- tai takaisinkytkentävaihtoehdon.
Mikä rooli servokäytöillä on liikkeen suorituskyvyssä?
Servokäyttö on teho- ja ohjausliitäntä koneohjaimen ja moottorin välillä. Se määrittää, kuinka nopeasti ja tarkasti moottori pystyy reagoimaan muuttuviin komentoihin.
Tehon muuntaminen
Taajuusmuuttaja muuntaa tulevan sähkötehon ohjatuksi moottorivirraksi. Puolijohdekytkentä luo tarvittavan kolmivaiheisen lähdön ohjausalgoritmin mukaan.
Nykyinen sääntely
Nykyinen säätö on keskeinen momentin ohjauksessa. Nopean virtavasteen ansiosta taajuusmuuttaja voi reagoida nopeasti, kun koneen kuormitus muuttuu.
Palautteen käsittely
Taajuusmuuttaja tulkitsee enkooderin tai ratkaisijan tiedot ja yhdistää nämä tiedot käskettyyn liikkeeseen korjausten laskemiseksi.
Suojaus
Taajuusmuuttajat valvovat yleisesti virtaa, jännitettä, lämpötilaa ja muita sisäisiä käyttöolosuhteita. Suojaavat toimet voivat sisältää hälytyksiä, virranrajoituksen, ohjatun pysäytyksen tai sammutuksen vian mukaan.
Viestintä
Taajuusmuuttaja voi olla yhteydessä PLC:n, CNC:n, liikeohjaimen, käyttöliittymän tai valvontajärjestelmän kanssa tietyn teollisuusverkon kautta.
| Ajotoiminto | Tarkoitus | Sovelluksen vaikutus |
|---|---|---|
| Nykyinen ohjaus | Regulates motor current | Vääntömomenttivaste |
| Nopeuden säätö | Ylläpitää määrätyn nopeuden | Nopeuden vakaus |
| Asennon ohjaus | Jäljet käsketyn asennon | Asennon tarkkuus ja asettuminen |
| Palautteen käsittely | Lukee todellista liikettä | Suljetun silmukan korjaus |
| Suojaus | Valvoo käyttöolosuhteita | Vikareagointi ja laitesuojaus |
| Viestintä | Vaihtaa ohjaus- ja diagnostiikkatietoja | PLC- ja koneintegraatio |
Miksi aseman koko vaihtelee sovelluksen mukaan
Jatkuvasti pyörivälle akselille käytettävällä käytöllä ei välttämättä ole samoja vaatimuksia kuin nopeaan indeksointiin käytetyllä käytöllä.
Toistuva kiihtyvyys ja suuri huippuvääntömomentti voivat vaatia suurempaa lyhytkestoista virtaa.
Ajo- ja moottoritiedot
Taajuusmuuttaja saattaa vaatia moottorikohtaisia parametreja halutun ohjaustehokkuuden saavuttamiseksi.
Virheelliset moottoritiedot voivat johtaa huonoon vääntömomentin hallintaan, tarpeettomaan virtaan tai väärään suojauskäyttäytymiseen.
Ajon lämpöolosuhteet
Kaapin lämpötila, asennusvälys, kytkentätaajuus, lähtövirta ja ilmanvaihto vaikuttavat kaikki taajuusmuuttajan lämpötilaan.
Asennussuunnittelun tulee siksi noudattaa taajuusmuuttajalle määritettyjä ympäristö- ja lämpövaatimuksia.
Miten jarrut, liittimet ja mekaaniset liitännät vaikuttavat valintaan?
Monet vaihto-ongelmat ilmenevät liitännöissä mieluummin kuin ydinmoottorin nimellisarvossa. Moottori voi vastata vaadittua vääntömomenttia ja nopeutta, mutta se ei silti sovi koneeseen akselin, laipan, liittimen tai jarrujen erojen vuoksi.
Pitojarru
Pitojarru voi säilyttää moottorin paikallaan, kun sähköinen vääntömomentti poistetaan. Pystyakselit vaativat usein tämän toiminnon.
Jarrujen jännite, johdot, vapautuskäyttäytyminen ja säätimen järjestys tulee tarkistaa.
Akselin mitat
Akselin halkaisijan ja akselin pituuden on vastattava kytkintä, vaihteistoa, hihnapyörää tai muuta mekaanista voimansiirtoa.
Laipan mitat
Moottorin kiinnitys riippuu yleensä laippakuviosta, pulttien etäisyydestä, ohjauksen halkaisijasta ja moottorin kokonaismitoista.
Liittimen järjestely
Virta- ja takaisinkytkentäliittimet voivat sijaita eri tavalla malliperheiden tai tuotesukupolvien välillä. Liittimen suunta voi myös vaikuttaa kaapelien reitittämiseen ja kaapin sijoitteluun.
Jäähdytysjärjestely
Jotkut moottorit luottavat luonnolliseen jäähdytykseen, kun taas toiset voivat käyttää lisäjäähdytysjärjestelyjä tuotesuunnittelusta riippuen.
| Käyttöliittymä | Mitä tarkistetaan | Miksi sillä on merkitystä |
|---|---|---|
| Jarru | Jarrun tyyppi ja jännite | Pito- ja ohjausyhteensopivuus |
| Akseli | Halkaisija, pituus, kiilaura tarvittaessa | Mekaaninen kytkentä |
| Laippa | Asennusmitat ja pilotti | Fyysinen asennus |
| Virtaliitin | Connector type and pin configuration | Electrical installation |
| Palauteliitin | Enkooderin liitäntä ja johdotus | Suljetun silmukan toiminta |
| Jäähdytys | Jäähdytysmenetelmä ja asennusvaatimukset | Lämpöteho |
Miksi asennusmitoilla on merkitystä vaihtoprojekteissa?
Teollisuuskoneet suunnitellaan usein kiinteiden kiinnityskohtien ympärille. Vaihtomoottori, jolla on erilaiset kokonaismitat, voi vaatia mekaanista uudelleensuunnittelua, vaikka sähköarvot olisivat hyväksyttäviä.
Miksi liittimen suuntauksella on väliä?
Kaapelien reititystä rajoittavat usein suojakannet, koneen suojukset, liikkuvat komponentit ja kaapin seinät. Liittimen suunta voi siksi vaikuttaa asennuksen käytännöllisyyteen.
Jarrujen vapautumisen ajoitus
Pystyakselien osalta jarrun vapautus ja moottorin vääntömomentin muodostus on sovitettava yhteen. Jarrun vapauttaminen liian aikaisin tai moottorin vääntömomentin poistaminen ennen jarrun kytkemistä voi aiheuttaa ei-toivottua akselin liikettä.
Kuinka eri servotuotteiden sukupolvia tulisi arvioida?
Teollisuuden automaatiolaitteet pysyvät usein käytössä useita vuosia. Tämän seurauksena insinöörit ja huoltotiimit saattavat joutua hankkimaan uudempia ja vakiintuneita tuotesukupolvia eri koneille.
Aiheeseen liittyvät tuoteperheet voivat jakaa samanlaisia toimintoja, mutta ne eroavat toisistaan mittojen, palautevaihtoehtojen, aseman yhteensopivuuden, viestintäarkkitehtuurin tai saatavilla olevien lisävarusteiden osalta.
Perustuneet moottoriperheet
Vanhemmat automaatiojärjestelmät voivat jatkaa toimintaansa luotettavasti vuosia. Kun vaihto on tarpeen, alkuperäinen materiaalinumero antaa arvokasta tietoa asennetusta kokoonpanosta.
Uudemmat moottoriperheet
Uudemmat tuoteperheet voivat tarjota erilaisia kotelon mittoja, palautevaihtoehtoja, jäähdytysmenetelmiä tai integrointiominaisuuksia.
Nämä tuotteet voivat olla erittäin sopivia uusiin projekteihin, mutta ne eivät välttämättä ole suoria mekaanisia korvaajia vanhemmille moottoreille.
Miksi mallikoodeilla on väliä?
Teollisuuden mallinumerot voivat koodata tärkeitä konfigurointitietoja. Pieni jälkiliitteen ero voi erottaa takaisinkytkennän, jarrun, käämityksen, kiinnityksen tai muut vaihtoehdot.
| Vertailukohta | Mitä tarkistaa | Vaihtoriski, jos se jätetään huomioimatta |
|---|---|---|
| Moottoriperhe | Alkuperäinen ja ehdotettu perhe | Erilainen tekninen arkkitehtuuri |
| Mallinumero | Täydellinen materiaalinumero | Virheellinen kokoonpano |
| Palaute | Enkooderin tai ratkaisijan määrittely | Aseman yhteensopimattomuus |
| Jarru | Jarruvaihtoehto ja jännite | Hallinta- tai pito-ongelmat |
| Asennus | Laipan ja akselin mitat | Mekaaninen asennus ristiriita |
| Ohjaa suhdetta | Yhteensopiva asemaperhe | Virheellinen servojärjestelmän yhdistelmä |
Vaihtaminen ei aina tarkoita identtistä laitteistoa
Vanhentunut tai ei saatavilla oleva malli on ehkä arvioitava myöhempään tuoteperheeseen verrattuna. Siinä tilanteessa vertailun tulisi kattaa sähköiset, mekaaniset, takaisinkytkentä-, ohjelmisto-, ohjaus- ja viestintäominaisuudet.
Saman tuoteperheen pitäminen on hyödyllistä
Kun koneessa on useita akseleita samalta alustalta, saman ekosysteemin ylläpitäminen voi yksinkertaistaa konfigurointia ja varaosien hallintaa.
When a different family may be appropriate
Uudempi kone tai merkittävä ohjausjärjestelmän päivitys voi tarjota mahdollisuuden käyttää erilaista servoalustaa. Tätä tulisi käsitellä järjestelmäsuunnittelupäätöksenä eikä pelkkänä tuotteen vaihtamisena.
Mitkä teollisuussovellukset tarvitsevat korkean vasteen liikettä?
Servojärjestelmät ovat erityisen tärkeitä, kun kone tarvitsee toistettavaa liikettä, suurta kiihtyvyyttä, koordinoituja akseleita tai tarkkaa paikoitusta.
Indeksointi, kalvon syöttö, leikkaus, sulkeminen, täyttö ja synkronoitu tuotteiden käsittely.
Syöttöakselit, asemointi, koordinoitu liike ja tarkka mekaaninen ohjaus.
Moniakselinen liike, joka vaatii koordinoidun nopeuden, sijainnin ja vääntömomentin vasteen.
Telojen synkronointi, kohdistus, kelaus, halkaisu ja jännitykseen liittyvät liikkeet.
Toistettava sijoittelu asettamista, kiinnitystä, annostelua, puristamista ja tarkastusta varten.
Indeksointi, siirtojärjestelmät, nosto, poiminta ja paikka sekä automaattinen paikannus.
Pakkaus
Pakkauskoneet ovat usein riippuvaisia tarkasta ajoituksesta. Tuotteen tulee saapua oikeaan paikkaan, kun toinen akseli suorittaa leikkaamisen tai tiivistyksen.
Servojärjestelmä auttaa koordinoimaan näitä toimintoja synkronoitujen liikekomentojen avulla.
Työstökoneet
Työstökoneet voivat vaatia tarkkaa syöttöliikettä ja toistettavaa asemointia. Servoakseleilla voidaan käyttää kuularuuveja, pyöriviä pöytiä tai muita asemointimekanismeja.
Robotiikka
Robottijärjestelmät ovat riippuvaisia useista akseleista, jotka liikkuvat yhdessä suunnitellun lentoradan mukaan. Ohjain hoitaa yleisen koordinoinnin, kun taas jokainen servokäyttö säätelee paikallista moottoriaan.
Tulostus ja muuntaminen
Tulostus- ja muunnoslaitteet tarvitsevat usein tarkat suhteet telojen ja käsittelyosien välillä. Nopeuserot voivat vaikuttaa rekisteröintiin ja materiaalinkäsittelyyn.
Kokoonpanoautomaatio
Kokoonpanokoneet toistavat usein lyhyitä liikkeitä suurella taajuudella. Tasainen kiihdytys, hidastuminen, paikannus ja vääntömomenttivaste voivat siksi olla tärkeitä.
Materiaalinkäsittely
Automaattiset käsittelylaitteet voivat vaatia nopeaa liikettä, jota seuraa kontrolloitu pysäytys. Kuorma voi myös vaihdella syklistä toiseen.
| Sovellus | Tyypillinen liikevaatimus | Tärkeä valintaalue |
|---|---|---|
| Pakkaus | Indeksointi ja synkronointi | Asennonhallinta ja viestintä |
| Työstökoneet | Tarkka syöttöliike | Palaute ja dynaaminen vastaus |
| Robotiikka | Moniakseliset lentoradat | Synchronization and position control |
| Tulostus | Rullan synkronointi | Nopeuden säätö ja koordinointi |
| Kokoonpano | Nopeat toistettavat liikkeet | Kiihtyvyys ja asettumiskäyttäytyminen |
| Materiaalinkäsittely | Nopea siirto ja kontrolloidut pysäytykset | Vääntömomentti, inertia, jarrutus |
Sovellus määrittää teknisen prioriteetin. Nopea pakkausakseli voi vaatia nopeaa reagointia, kun taas raskas siirtoakseli voi painottaa enemmän huippumomenttia ja inertian käsittelyä.
Mitä ostajien tulee tarkistaa ennen tilauksen tilaamista?
Korvausprojektit ovat usein vaativampia kuin uusien laitteiden hankinta, koska uuden tuotteen tulee sopia olemassa olevaan kone- ja ohjausarkkitehtuuriin.
Tarkista täydellinen mallinumero
Koko materiaalinumero on yleensä hyödyllisempi kuin lyhennetty tuotenimi. Se auttaa erottamaan vaaditun jännitteen, takaisinkytkennän, jarrun, käämin tai mekaanisen kokoonpanon.
Tarkista moottorin tyyppikilpi
Tallenna teho, vääntömomentti, nopeus, virta, jännite, palautetiedot, jarrutiedot ja täydellinen mallinumero.
Tarkista olemassa oleva asema
Tarkista taajuusmuuttajan malli, teho, syöttöjännite, ohjausalusta, palauteliitäntä, tiedonsiirtovaihtoehto ja asennetut lisävarusteet.
Tarkista ohjain
Tunnista PLC, CNC, robottiohjain tai liikeohjain ja määritä, miten se kommunikoi olemassa olevan aseman kanssa.
Tarkista mekaaninen liitäntä
Mittaa akselin mitat, laipan mitat, pulttikuvio, ohjausmitat ja käytettävissä oleva asennustila.
Tarkista kaapelointi
Power cables and feedback cables should be verified for connector type, length, routing, shielding, and pin assignment where applicable.
| Vaihtotarkastus | Tiedot vaaditaan | Syy |
|---|---|---|
| Moottorin malli | Täydellinen materiaalinumero | Tunnistaa tarkan kokoonpanon |
| Ajomalli | Täydellinen malli ja vaihtoehdot | Vahvistaa ohjauksen yhteensopivuuden |
| Palaute | Enkooderin tai ratkaisijan tiedot | Varmistaa suljetun silmukan yhteensopivuuden |
| Jarru | Jarruvaihtoehto ja jännite | Tukee oikeaa pitoa |
| Mekaaninen istuvuus | Akseli, laippa, mitat | Vahvistaa fyysisen asennuksen |
| Viestintä | PLC tai ohjainliitäntä | Ylläpitää koneintegraation |
Miksi valokuvat voivat auttaa
Tyyppikilven valokuvat voivat helpottaa mallin tunnistamista, varsinkin kun painettu koodi on pitkä tai sisältää useita konfiguraatiosegmenttejä.
Valokuvat liittimistä ja asennusjärjestelyistä voivat myös auttaa tunnistamaan mekaanisia ja sähköisiä eroja.
Miksi alkuperäinen hakemus pitäisi kuvata
Tietäminen, että moottoria käytetään pakkauslinjalla, työstökoneessa, robotissa tai kuljettimessa, tarjoaa kontekstin vääntömomentille, nopeudelle, jarrutukselle ja ohjausvaatimuksille.
Miksi vaihtamisen ei pitäisi perustua ulkonäköön
Kaksi servomoottoria voivat näyttää samanlaisilta, vaikka niillä on erilaiset takaisinkytkentäjärjestelmät, akselin mitat, asennuskokoonpanot tai käyttöyhteensopivuus.
- Tallenna asennettu malli:Tallenna täydelliset moottorin ja taajuusmuuttajan mallinumerot.
- Ennätys tekniset arvosanat:Vahvista jännite, virta, vääntömomentti, teho ja nopeus.
- Tunnista palaute:Tallenna kooderin tai ratkaisijan tyyppi ja käyttöliittymä.
- Tarkista jarrujen kokoonpano:Tarkista, onko pitojarru asennettu.
- Tarkista mitat:Vertaa akselia, laippaa, kiinnitystä ja kokonaismittoja.
- Vahvista viestintä:Tarkista PLC-, CNC- tai liikeohjaimen yhteensopivuus.
- Tarkista hakemus:Kuvaa koneen todelliset käyttö- ja liikevaatimukset.
- Vahvista ehdotettu malli:Tarkista tuotteen koko kokoonpano ennen tilaamista.
Kuinka toimittaja voi auttaa mallipohjaisessa hankinnassa?
Merkkimerkillä varustettujen teollisuusautomaatiolaitteiden toimittaja voi lisätä arvoa auttamalla ostajia tunnistamaan oikean mallin ja tarkistamaan yhteensopivuuden ennen tilauksen viimeistelyä.
Mallin tunnistaminen
Alkuperäinen materiaalinumero voidaan verrata pyydettyyn tuoteperheeseen ja sovellukseen.
Tämä on erityisen hyödyllistä silloin, kun asiakas tietää asennetun koneen mallin, mutta on epävarma, mitä servokomponenttia tarvitaan.
Kokoonpanon tarkistus
Toimittaja voi auttaa vertailemaan keskeisiä teknisiä tietoja, kuten moottorin tehoa, palautetta, jarrua, kiinnitystä ja niihin liittyviä käyttövaatimuksia.
Korvaavien hankinta
Huoltoryhmät tarvitsevat usein komponentteja vuosia toimineisiin koneisiin. Pyydetty tuote voi kuulua vakiintuneeseen tuoteperheeseen uusimman sarjan sijaan.
Mallikeskeinen hankintaprosessi voi siksi olla hyödyllisempi kuin yleinen suositus uudelle tuoteperheelle.
Hakemustietojen ristiintarkistus
Kun alkuperäinen mallinumero on epätäydellinen, sovelluksen tiedot voivat tarjota lisäkontekstia.
- Konetyyppi:Tunnista laitteisto ja akselitoiminto.
- Moottorin tiedot:Ilmoita nimellisvääntömomentti, nopeus, jännite, virta ja malli.
- Ajotiedot:Anna nykyinen ajomalli ja ohjausalusta.
- Palaute:Vahvista kooderin tai ratkaisun järjestely.
- Mekaaniset tiedot:Anna akseli, laippa, mitat ja asennustiedot.
- Ohjausjärjestelmä:Tunnista PLC, CNC tai liikeohjain.
Miksi toimittajan johtamalla todennuksella on merkitystä?
Teollisuuden tuotekoodeja voi olla vaikea tulkita ilman täydellistä teknistä kontekstia. Hakutuloksissa oikealta näyttävällä mallilla voi olla erilainen palauteliitäntä, jarruvaihtoehto tai mekaaninen kokoonpano.
Varmistus ennen toimitusta voi siksi estää vältettäviä asennusongelmia.
Uudet projektit vs. korvaavat projektit
Uuden koneen osalta toimittaja voi tarkistaa vaaditun vääntömomentin, nopeuden, palautteen, ohjaimen ja ympäristön.
Olemassa olevan koneen kohdalla alkuperäisen mallin ja tyyppikilven tiedot tarjoavat yleensä vahvimman lähtökohdan.
| Projektin tyyppi | Hyödyllisin tieto | Toimittajien painopiste |
|---|---|---|
| Uusi kone | Liikeprofiili ja kuormitusvaatimukset | Tuotteiden yhteensopivuus ja konfigurointi |
| Säännöllinen vaihto | Täydellinen alkuperäinen malli | Tarkka mallitunniste |
| Vanhempi kone | Nimikilpi ja sovellustiedot | Vakiintunut tuoteperheen hankinta |
| Ohjaa päivitystä | Nykyinen järjestelmä ja uusi ohjain | Ajo- ja tiedonsiirtoyhteensopivuus |
Mitä yleisiä hankintavirheitä tulisi välttää?
Hankintavirheet voivat aiheuttaa tarpeettomia viiveitä, kun servokomponentti on teknisesti lähellä vaadittua tuotetta, mutta ei varsinaisesti yhteensopiva.
- Lyhennetyn mallinumeron käyttäminen:Puuttuvat päätetiedot voivat piilottaa tärkeitä kokoonpanoeroja.
- Vastaa vain teholuokitusta:Myös vääntömomentti, nopeus, takaisinkytkentä, jarru ja mitat ovat tärkeitä.
- Asennetun aseman huomioiminen:Moottorikäytön yhteensopivuus tulee tarkistaa ennen vaihtomoottorin valintaa.
- Palautteen huomioimatta jättäminen:Enkooderin tai ratkaisijan erot voivat estää oikean suljetun silmukan toiminnan.
- Asennusliittymän huomioimatta jättäminen:Akselin ja laipan erot voivat estää fyysisen asennuksen.
- Ohjaimen huomioimatta jättäminen:Teknisesti sopiva asema ei välttämättä tue olemassa olevaa viestintäjärjestelmää.
- Jarrun huomioimatta jättäminen:Puuttuva tai erilainen jarru voi vaikuttaa pystyakselin toimintaan.
- Olettaen, että uusin malli on suora korvaava:Myöhemmillä tuotesukupolvilla voi olla erilaisia teknisiä rajapintoja.
Mallinumero-ongelma
Pitkiä teollisuusmallinumeroita on vaikea muistaa, mutta jokainen osa voi sisältää hyödyllisiä konfigurointitietoja. Korvaavaa koodia pyydettäessä tulee antaa täydellinen koodi aina kun mahdollista.
Tehon luokitusongelma
Tehoa on helppo verrata, mutta se ei kuvaa täydellistä liikekykyä.
Kone, joka vaatii suurta huippuvääntömomenttia, saattaa tarvita eri moottorin ja käyttövoiman kuin kone, jolla on sama keskiteho mutta tasaisempi kuormitusprofiili.
Yhteensopivuusongelma
Moottoria ja vetolaitetta tulee käsitellä yhteensovitettuna parina, ellei ehdotettua yhdistelmää ole teknisesti varmennettu.
Dokumentointiongelma
Vaihtoprojektit koskevat usein vanhoja koneita, joiden alkuperäinen dokumentaatio on puutteellinen. Tyyppikilven valokuvat, kaappikuvat, kytkentäkaaviot ja koneen sovellustiedot voivat auttaa rakentamaan uudelleen vaaditun kokoonpanon.
Oletusongelma
"Sama sarja" ei välttämättä tarkoita "samaa eritelmää". Aiheeseen liittyvillä tuotteilla voi olla erilaisia käämikokoonpanoja, palautevaihtoehtoja, jarruja, liittimiä tai mekaanisia mittoja.
Mitä tietoja ammatillisen eritelmän tulisi sisältää?
Ammattimainen servo-spesifikaatio antaa riittävästi tietoa suunnittelu- ja hankintatiimille, jotta he voivat tunnistaa oikean tuotteen ilman oletuksia.
| Specification Kategoria | Määritettävät tiedot | Valinnan tarkoitus |
|---|---|---|
| Konesovellus | Koneen tyyppi ja akselitoiminto | Määrittää liikevaatimukset |
| Moottori | Malli, vääntömomentti, nopeus, jännite, virta | Määrittää moottorin kyvyn |
| Ajaa | Malli, jännite, virta, vaihtoehdot | Määrittää tehon ja ohjauksen yhteensopivuuden |
| Palaute | Enkooderi tai ratkaisijatyyppi | Varmistaa suljetun silmukan yhteensopivuuden |
| Liikeprofiili | Nopeus, kiihtyvyys, hidastuvuus, matka, kiertoaika | Määrittää dynaamiset vaatimukset |
| Ladata | Massa, hitaus, kitka, ulkoinen voima | Määrittää vääntömomenttivaatimuksen |
| Jarru | Jarrujen läsnäolo ja jännite | Tukee pito- ja turvatoimintoja |
| Mekaaninen käyttöliittymä | Akseli, laippa, asennusmitat | Vahvistaa fyysistä kuntoa |
| Viestintä | PLC-, CNC- tai liikeverkkoliitäntä | Varmistaa automaatiointegraation |
| Ympäristö | Lämpötila, kosteus, tärinä, asennusolosuhteet | Vahvistaa sovelluksen sopivuuden |
Aloita sovelluksesta
Tunnista, mitä akseli todella tekee. "Automaattisten laitteiden servomoottori" on liian leveä. Hyödyllisempi kuvaus selittää liike-, kuormitus-, nopeus-, kiihtyvyys- ja ohjausvaatimukset.
Anna täydelliset moottoritiedot
Moottorin tehoa, vääntömomenttia, nopeutta, virtaa, jännitettä, takaisinkytkentää ja jarruja koskevat tiedot tulee sisällyttää, jos saatavilla.
Anna täydelliset aseman tiedot
Taajuusmuuttajan malli, syöttöjännite, nimellisvirta, tiedonsiirtovaihtoehto, palauteliitäntä ja asennetut lisävarusteet tulee dokumentoida.
Määrittele liikesykli
Anna kiihtyvyysaika, hidastusaika, käyttönopeus, matkamatka, viipymäaika ja toistotaajuus.
Määrittele mekaaninen kuormitus
Massa, inertia, vaihteiston välityssuhde, ruuvin nousu, hihnapyörän mitat, kitka ja ulkoinen prosessivoima voivat kaikki vaikuttaa valintaan.
Määrittele ympäristöolosuhteet
Ympäristön lämpötila, kaapin lämpötila, tärinä, kosteus, pöly ja asennusasento tulee ottaa huomioon.
Määrittele korvausrajoitukset
Olemassa olevan koneen spesifikaation tulee määrittää, mitkä komponentit on säilytettävä muuttumattomina. Tämä voi sisältää säätimen, kaapin, kaapelit, vaihteiston, kytkimen ja asennusrakenteen.
- Tunnista akseli:Kuvaa sen toiminta ja koneen sijainti.
- Tallenna asennettu tuote:Tallenna täydelliset moottorin ja taajuusmuuttajan mallinumerot.
- Ennätysarvostelut:Vahvista vääntömomentti, nopeus, virta, jännite ja teho.
- Tunnista palaute:Vahvista kooderin tai ratkaisijan asetukset.
- Tarkista mekaaniset rajapinnat:Tarkista akseli, laippa, kiinnitys ja kokonaismitat.
- Määrittele liike:Tallenna nopeus, kiihtyvyys, hidastuvuus, matka ja sykliaika.
- Määrittele viestintä:Tunnista ohjain ja verkkoarkkitehtuuri.
- Tarkista jarrutus:Tarkista regeneratiivisen jarrutuksen ja pitojarrun vaatimukset.
- Arvosteluympäristö:Tarkista lämpötila, kosteus, tärinä ja asennusolosuhteet.
- Tarkista lopullinen malli:Tarkista koko kokoonpano ennen ostamista.
Mitä ostajien tulee tarjota toimittajalle?
- Täydellinen materiaalinumero:Anna täydellinen mallikoodi tyyppikilvestä.
- Nimikilven kuva:Liitä mukaan selkeä valokuva, jos mahdollista.
- Ajomalli:Anna vastaavan taajuusmuuttajan tai olemassa olevan ohjauskaapin tiedot.
- Konesovellus:Selitä akselitoiminto ja koneen prosessi.
- Mekaaniset mitat:Anna akseli- ja asennustiedot vaihtoprojekteja varten.
- Palautetiedot:Tunnista kooderi, ratkaisija tai muut palautteen tiedot.
- Ohjausarkkitehtuuri:Tunnista PLC, CNC, liikeohjain ja viestintäliitäntä.
Näiden tietojen avulla toimittaja voi suorittaa merkityksellisemmän tuotteen tarkistuksen. Se auttaa myös erottamaan tarkat korvaukset vaihtoehtoisista kokoonpanoista, jotka saattavat vaatia lisää suunnittelutyötä.
Usein kysytyt kysymykset
Mihin Rexroth Servo -järjestelmää käytetään?
Servojärjestelmiä käytetään teollisuuskoneissa, jotka vaativat hallittua nopeutta, vääntömomenttia, paikannusta tai koordinoitua liikettä. Tyypillisiä sovelluksia ovat pakkaus, työstökoneet, robotiikka, painatus, kokoonpano ja automatisoitu materiaalinkäsittely.
Onko servomoottori sama kuin servokäyttö?
Ei. Moottori tuottaa mekaanista vääntömomenttia, kun taas servokäyttö syöttää ohjattua sähkötehoa ja hallitsee virta-, takaisinkytkentä-, suoja- ja tiedonsiirtotoimintoja.
Miksi palautetta tarvitaan?
Palaute antaa tietoa moottorin todellisesta asennosta tai nopeudesta. Ohjausjärjestelmä vertaa todellista liikettä käskettyyn liikkeeseen ja tekee korjauksia.
Mitkä tiedot ovat tärkeimpiä servomoottoria valittaessa?
Keskeisiä tietoja ovat jatkuva vääntömomentti, huippuvääntömomentti, nopeusalue, kuorman hitaus, käyttöjakso, takaisinkytkentätyyppi, jarruvaihtoehto, syöttövaatimukset, asennusmitat ja ohjaimen yhteensopivuus.
Riittääkö moottorin teho servon valintaan?
Ei. Teho on vain yksi parametri. Todellinen liikeprofiili, jatkuva ja huippuvääntömomentti, nopeus, hitaus, takaisinkytkentä, jarrut, mekaaninen liitäntä ja käyttöyhteensopivuus tulee myös tarkistaa.
Mikä on huippuvääntömomentti?
Huippuvääntömomentti on moottorin lyhytkestoinen vääntömomenttikyky. Se on erityisen tärkeää kiihdytyksen, nopean peruutuksen ja tilapäisten kuormitushäiriöiden aikana.
Miksi kuormitushitaudella on väliä?
Suuri inertia vaatii enemmän vääntömomenttia kiihdyttämiseen tai hidastamiseen. Siksi se voi vaikuttaa moottorin kokoon, vetokapasiteettiin, jarrutusvaatimuksiin ja servoviritykseen.
Mitä eroa on inkrementaalisten ja absoluuttisten kooderien välillä?
Inkrementtianturit tarjoavat pulssipohjaista liiketietoa, kun taas absoluuttianturit tarjoavat määritellyn paikkainformaation. Oikea valinta riippuu koneen ohjausarkkitehtuurista ja asentovaatimuksista.
Voiko olemassa olevan servomoottorin vaihtaa uudempaan malliin?
Mahdollisesti, mutta vaihto on tarkistettava sähköisen, mekaanisen, takaisinkytkennän, jarrun, vetolaitteen, ohjaimen ja tiedonsiirron yhteensopivuuden suhteen. Uudempi tuote ei automaattisesti korvaa tuotetta suoraan.
Miksi täydellinen mallinumero on tärkeä?
Teollisuuden mallinumerot voivat erottaa takaisinkytkennän, jarrun, kiinnityksen, käämin, jännitteen tai muut konfigurointitiedot. Lyhennetty koodi ei välttämättä anna tarpeeksi tietoa tarkan tuotteen tunnistamiseksi.
Mitä tulee tarkistaa servomoottoria vaihdettaessa?
Tarkista koko malli, moottorin arvot, takaisinkytkentäjärjestelmä, jarru, akseli, laippa, liitinjärjestely, taajuusmuuttajan yhteensopivuus, ohjaimen liitäntä, kaapelointi ja asennusmitat.
Voiko yksi servomoottori toimia eri asemien kanssa?
Vain silloin, kun ehdotettu taajuusmuuttaja tukee moottorin sähköisiä arvoja, takaisinkytkentätekniikkaa, ohjausvaatimuksia ja muita liitäntöjä. Yhteensopivuus tulee varmistaa täydellisistä teknisistä tiedoista.
Mikä on pitojarrun tarkoitus?
Pitojarru pitää moottorin paikallaan, kun sähkömomentti poistetaan. Se on erityisen hyödyllinen pystyakseleilla, joissa painovoima voisi muuten aiheuttaa liikettä.
Korvaako pitojarru dynaamisen jarrutuksen?
Ei välttämättä. Pitojarru on yleensä tarkoitettu pitämään kuorma levossa. Dynaaminen pysäytys voi perustua servokäyttöön, jarruvastukseen, regeneratiiviseen järjestelmään tai muuhun määritettyyn menetelmään.
Miksi akselin ja laipan mitoilla on väliä?
Moottorin on liityttävä fyysisesti koneeseen. Erot akselin halkaisijassa, akselin pituudessa, laippakuviossa tai ohjausmitoissa voivat estää suoran asennuksen, vaikka sähköarvot täsmäävät.
Mitä tietoliikennejärjestelmiä voidaan käyttää servokäyttöjen kanssa?
Tarkka käyttöliittymä riippuu valitusta taajuusmuuttajasta ja automaatiojärjestelmästä. Teollisia kenttäväylä- ja teollisia Ethernet-tekniikoita voidaan käyttää liikekäskyihin, tilatietoihin, diagnostiikkaan ja koordinoituun ohjaukseen.
Voidaanko servojärjestelmiä käyttää pakkauskoneissa?
Kyllä. Pakkauslaitteet käyttävät usein servoakseleita indeksointiin, syöttöön, leikkaamiseen, sulkemiseen, rekisteröintiin ja synkronoituun liikkeeseen.
Voidaanko servomoottoreita käyttää työstökoneissa?
Kyllä. Servojärjestelmiä käytetään yleisesti syöttö- ja asemointitoimintoihin, joissa ohjattu liike ja toistettavuus ovat tärkeitä.
Miksi servon vaihto voi epäonnistua, vaikka teho on sama?
Vaihto voi vaihdella vääntömomentti-nopeusominaisuuksien, takaisinkytkennän, jarrun, akselin mittojen, laipan mittojen, liittimien, käyttöjen yhteensopivuuden tai tiedonsiirron osalta. Vastaavuus yksin ei takaa vastaavuutta.
Mitä tietoja ostajan tulee lähettää toimittajalle?
Hyödyllisimmät tiedot sisältävät täydellisen mallinumeron, tyyppikilven valokuvan, asennetun taajuusmuuttajan mallin, koneen sovelluksen, vääntömomentti- ja nopeusvaatimukset, takaisinkytkentätyypin, jarrujen kokoonpanon, mekaaniset mitat ja ohjaimen tai tiedonsiirtoliittymän.
Voiko toimittaja auttaa tunnistamaan vanhan servokomponentin?
Kyllä. Toimittaja voi käyttää täydellistä mallinumeroa, nimikilven tietoja, valokuvia ja sovellustietoja auttaakseen tunnistamaan pyydetyn tuotteen ja tarkistamaan asiaankuuluvan kokoonpanon.
Pitäisikö aina valita uusin tuotesukupolvi?
Ei. Uudelle koneelle nykyinen tuoteperhe voi olla sopiva. Olemassa olevalle koneelle paras ratkaisu voi olla tarkka vakiintunut malli tai huolellisesti tarkistettu vaihto, joka säilyttää olemassa olevat sähköiset ja mekaaniset rajapinnat.
Miksi moottoria ja vetolaitetta tulisi arvioida yhdessä?
Taajuusmuuttajan on syötettävä vaadittu virta ja tulkittava moottorin takaisinkytkentä oikein. Moottorin ja vetolaitteen yhteensopivuus vaikuttaa suoraan ohjauksen suorituskykyyn ja käyttöönottoon.
Mikä tekee servovalinnasta teknisesti luotettavan?
Luotettava servovalinta alkaa koneesta, ei tuotteen nimestä. Kone määrittää, kuinka akselin täytyy liikkua, kuinka paljon vääntömomenttia tarvitaan, kuinka nopeasti akselin on kiihdyttävä, kuinka usein se peruuttaa ja kuinka tarkasti sen on seurattava käskettyä liikerataa.
Sieltä moottori ja käyttö on valittava koordinoiduksi pariksi. Jatkuva vääntömomentti määrittää jatkuvan toiminnan, huippuvääntömomentti määrittää lyhytkestoisen dynaamisen kyvyn ja nopeus määrittää käyttökelpoisen toiminta-alueen. Kuorman inertia, painovoima, välityssuhde ja prosessivoimat määrittävät sitten todellisen mekaanisen tarpeen.
Palaute lisää toisen olennaisen kerroksen. Enkooderi- tai ratkaisijatekniikan on vastattava asemaa, ja käytettävissä olevan resoluution on tuettava vaadittua ohjaustehoa. Samaan aikaan mekaaninen tarkkuus on edelleen tärkeä, koska välys, joustavuus, kohdistus ja siirtovirhe voivat rajoittaa lopullista paikannussuorituskykyä.
Korvausprojektit vaativat entistä enemmän huomiota yksityiskohtiin. Täydelliset mallinumerot, moottorin tyyppikilvet, käyttötiedot, liitinjärjestelyt, jarruvaihtoehdot, akselin mitat, laippakuviot ja tiedonsiirtoliitännät on tarkistettava ennen vaihdon hyväksymistä.
Tässä mallipohjaisesta hankinnasta tulee käytännöllistä kansainvälisille ostajille. Sen sijaan, että valittaisiin yleinen servokomponentti laajasta tuoteryhmästä, luotettavampi tapa on tunnistaa tarkka vaadittu malli ja verrata se sitten olemassa olevaan koneeseen tai suunniteltuun sovellukseen.
Uusien laitteiden valinta voi alkaa vääntömomentilla, nopeudella, inertialla, käyttöjaksolla, takaisinkytkellä, säätimellä ja tiedonsiirtovaatimuksilla. Huolto- ja vaihtoprojekteissa alkuperäinen materiaalinumero ja tyyppikilven tiedot tarjoavat yleensä vahvimman lähtökohdan.
Hyvin sovitettu servojärjestelmä riippuu viime kädessä useista kerroksista, jotka toimivat yhdessä: moottori, käyttö, takaisinkytkentä, ohjain, tiedonsiirto, kaapelointi, jarrutus, mekaaninen voimansiirto ja koneen rakenne.
Brändättyjä teollisuusautomaatiolaitteita hankkivien ostajien tavoitteena ei siis ole vain tunnistaa samanlaiselta näyttävää servomoottoria. Tavoitteena on löytää kokoonpano, joka on teknisesti yhteensopiva koneen kanssa ja käytännöllinen aiottuun käyttötarkoitukseen.
Kun hankit aRexroth Servotuote, joka tarjoaa täydellisen mallinumeron, koneen sovelluksen, olemassa olevat taajuusmuuttajatiedot, palautetyypin, mekaaniset mitat ja ohjaimen tiedot antavat toimittajalle paljon vahvemman perustan tarkalle mallin täsmäyttämiselle.
Tarvitsetko apua oikean servomallin tunnistamisessa?
Mao Huitoimittaa brändättyjä teollisuusautomaatiotuotteita ja tukee mallien tunnistamista, vaihtohankintaa, teknisten spesifikaatioiden tarkastuksia ja sovelluskohtaista tuotesovitusta. Vaaditun mallin, tyyppikilven tiedot tai koneen sovellustiedot:ota meihin yhteyttä.