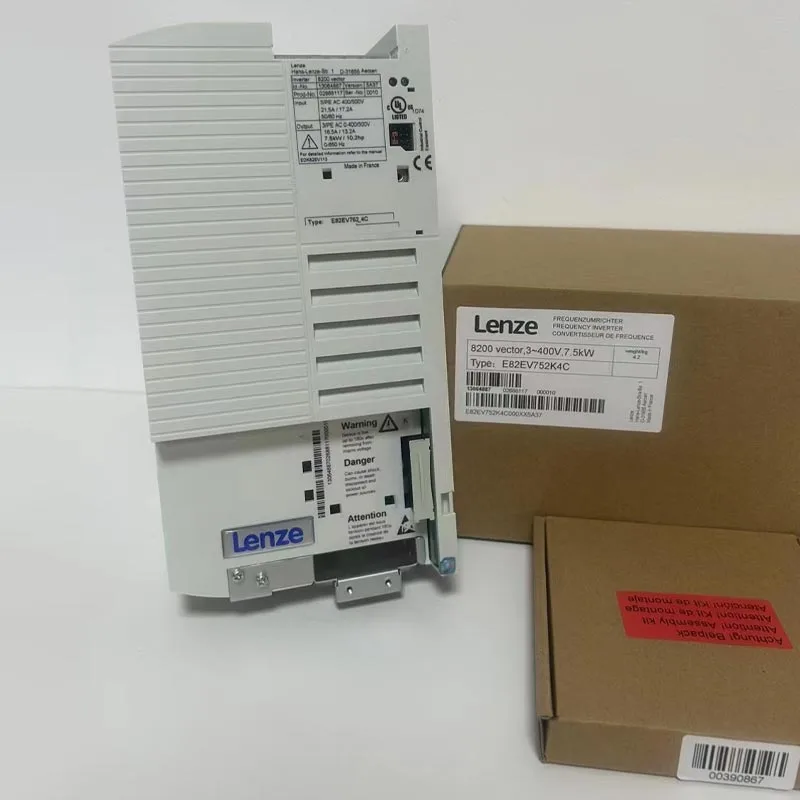
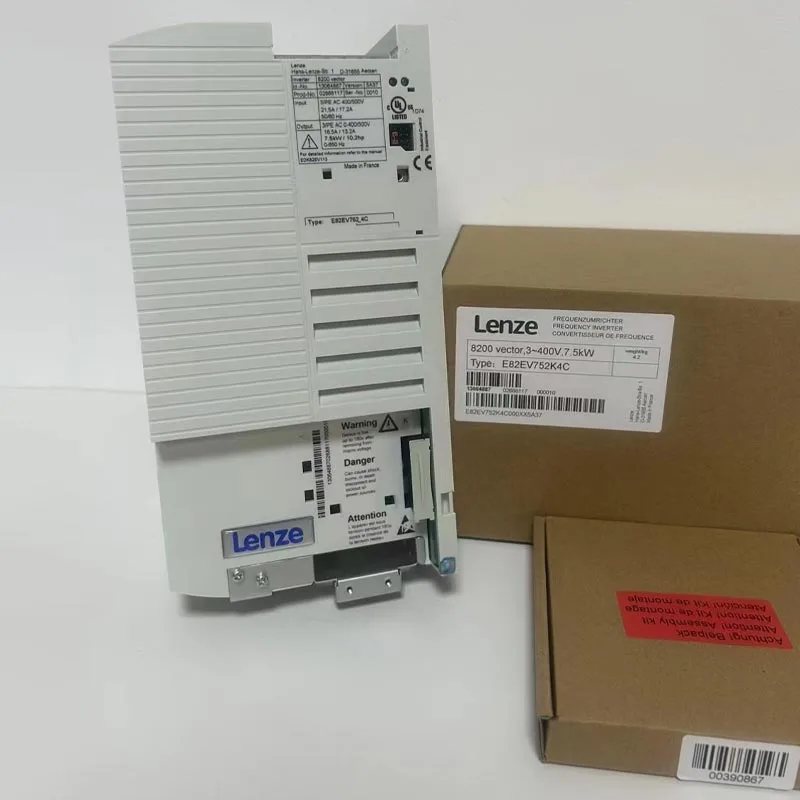
Lenze-invertteriRatkaisuja käytetään teollisissa liike- ja moottorinohjausjärjestelmissä, joissa vaaditaan tarkkaa nopeuden säätöä, hallittua kiihdytystä, hidastuvuutta, vääntömomentin hallintaa ja integrointia automaatiolaitteiden kanssa. Oikean invertterin valinta ei ole pelkästään moottorin tehon sovittamista. Insinöörien on myös otettava huomioon moottorin tyyppi, syöttöjännite, lähtövirta, ohjaustapa, kuormitusominaisuudet, jarrutusvaatimukset, viestintäarkkitehtuuri, ympäristöolosuhteet, kaapin rajoitukset ja käyttöönottomenettelyt. Invertteritekniikkaa voidaan soveltaa kuljettimiin, pumppuihin, puhaltimiin, pakkauslaitteisiin, työstökoneisiin, materiaalinkäsittelyjärjestelmiin ja muihin teollisuuskoneisiin. Luotettavin valintaprosessi alkaa koneen käyttöjaksosta ja moottorin ominaisuuksista, minkä jälkeen määritellään tarvittavat käyttötoiminnot, suojaukset, ohjausliitännät ja asennusolosuhteet. Vakiintuneita teollisuusautomaatiotuotteita hankkiville ostajille tarkka mallintunnistus ja sovellusten yhteensovittaminen ovat erityisen tärkeitä, koska eri invertteriperheillä voi olla erilaiset liitännät, ohjelmistotoiminnot, mitat ja asennusvaatimukset.
Sisällysluettelo
Napsauta mitä tahansa aihetta siirtyäksesi suoraan osioon.
- 1. Miksi vaihtuvanopeuksinen moottorin ohjaus on tärkeää teollisuuslaitteissa?
- 2. Kuinka teollinen taajuusmuuttaja ohjaa moottoria?
- 3. Mitkä moottorin ja kuorman ominaisuudet tulisi arvioida?
- 4. Kuinka ohjaustilat vaikuttavat koneen suorituskykyyn?
- 5. Mitä kiihdytys-, hidastus- ja jarrutustoiminnot tekevät?
- 6. Kuinka invertteri kommunikoi automaatiojärjestelmien kanssa?
- 7. Mitä suojaustoimintoja tulisi harkita?
- 8. Miten asennusympäristö ja kaapin suunnittelu vaikuttavat valintaan?
- 9. Miten jarrutus-, regenerointi- ja hidastusenergiaa tulisi hallita?
- 10. Mitkä teollisuussovellukset voivat käyttää nopeussäädettyjä asemia?
- 11. Mitä yleisiä valintavirheitä insinöörien tulisi välttää?
- 12. Kuinka olemassa olevat järjestelmät pitäisi korvata tai jälkiasentaa?
- 13. Mitä ammattimaisen invertterieritelmän pitäisi sisältää?
- 14. Usein kysytyt kysymykset
Miksi vaihtuvanopeuksinen moottorin ohjaus on tärkeää teollisuuslaitteissa?
Monet teollisuuskoneet eivät tarvitse moottoria toimiakseen yhdellä kiinteällä nopeudella kaikissa olosuhteissa. Kuljettimet saattavat tarvita hallittua kiihdytystä, pumput voivat vaatia erilaisia virtausolosuhteita, puhaltimet voivat vastata muuttuviin prosessitarpeisiin ja pakkauskoneet ovat usein riippuvaisia koordinoidusta liikkeestä useiden akselien tai asemien välillä.
Perinteisissä kiinteänopeuksisissa järjestelyissä voidaan käyttää mekaanisia menetelmiä koneen tehon mukauttamiseen, mutta taajuusmuuttaja mahdollistaa moottorin sähköisten käyttöolosuhteiden suoran ohjauksen.
Muuttamalla syötettyä taajuutta ja jännitettä valitun ohjausstrategian mukaisesti taajuusmuuttaja voi säädellä moottorin nopeutta ja vaikuttaa vääntömomentin tuotantoon. Tämä antaa konesuunnittelijalle joustavamman tavan ohjata liikettä ilman täysin mekaanisia voimansiirtomenetelmiä.
Käytännön hyöty ei ole vain "nopeuden muuttaminen". Hallittu kiihtyvyys voi vähentää mekaanista iskua. Hallittu hidastus voi vähentää kytkimien ja hihnojen äkillistä kuormitusta. Säädettävä nopeus voi mahdollistaa prosessin toiminnan vaadituissa tuotantoolosuhteissa sen sijaan, että se pakottaisi moottorin käymään jatkuvasti yhdessä kiinteässä pisteessä.
Mahdollistaa moottorin nopeuden säätämisen koneen vaatimusten ja prosessiolosuhteiden mukaan.
Tarjoaa määritellyn rampin pysähdyksestä käyttönopeuteen vähentäen äkillistä mekaanista kuormitusta.
Antaa koneen hidastaa vauhtia määritellyn profiilin mukaan sen sijaan, että se pysähtyisi äkillisesti.
Tarjoaa ohjausliitännän, joka voi yhdistää moottorin toiminnan PLC:ihin, käyttöliittymään, anturiin ja valvontajärjestelmiin.
Miksi eri koneet tarvitsevat erilaisen ajokäyttäytymisen?
Vakaata kuormaa kuljettava kuljetin käyttäytyy eri tavalla kuin nostin, suulakepuristin, keskipakotuuletin tai suuren hitauden kone. Jokainen kuorma luo erilaisen vääntömomentti-nopeusvaatimuksen.
Jotkut laitteet tarvitsevat suuren käynnistysmomentin. Jotkut vaativat suhteellisen alhaisen vääntömomentin alhaisella nopeudella. Joidenkin täytyy kiihdyttää suurta pyörivää massaa ja sitten hidastaa sitä toistuvasti.
Nämä erot vaikuttavat taajuusmuuttajan oikeaan arvoon ja ohjausstrategiaan.
Nopeudensäätö ja prosessin vakaus
Teollisuusautomaatiossa nopeus liittyy usein suoraan prosessin laatuun. Kuljettimen nopeus vaikuttaa väliin. Pumpun nopeus vaikuttaa virtaukseen. Tuulettimen nopeus vaikuttaa ilman määrään. Telan nopeus vaikuttaa materiaalin käsittelyyn.
Taajuusmuuttajasta voi siksi tulla osa prosessin ohjaussilmukkaa sen sijaan, että se olisi vain moottorin lisävaruste.
Miksi moottorin ohjauksen pitäisi alkaa koneesta
Ensimmäinen kysymys ei saa olla "Millä invertterillä on oikea kW-luokitus?" Parempi kysymys on "Mitä kone vaatii moottorilta?"
Vastauksen tulisi sisältää käynnistys-pysäytystaajuus, jatkuva käyttönopeus, huippumomentin tarve, kiihdytysaika, hidastusaika, kuorman hitaus, ympäristön lämpötila ja tiedonsiirtovaatimukset.
Kuinka teollinen taajuusmuuttaja ohjaa moottoria?
Teollisuusinvertteri muuntaa tulevan sähkötehon ohjatuksi ulostuloksi, joka sopii kytketylle moottorille. Perinteisessä AC-käytössä tämä prosessi sisältää yleensä tasasuuntauksen, DC-välipiirin energian varastoinnin ja ohjatun kytkennän invertterivaiheen kautta.
Tasasuuntaaja vaihe
Tyypillisessä AC-käytössä tuleva AC-syöttö muunnetaan ensin DC:ksi. Tasasuuntausaste muodostaa alavirran kytkentäpiirin käyttämän DC-väylän.
Tasasuuntaajan kokoonpano riippuu taajuusmuuttajan arkkitehtuurista ja syöttöjärjestelystä.
DC linkki
DC-välipiiri toimii energian väliosana tulotasasuuntaajan ja lähtöinvertteriasteen välillä. Kondensaattorit ja muut komponentit auttavat stabiloimaan tasajännitettä ja tukevat kytkentäprosessia.
Invertteri vaihe
Invertteriporras käyttää puolijohdekytkimiä DC-välipiirin tehon muuntamiseen ohjatuksi kolmivaiheiseksi tai muuksi sopivaksi lähdöksi. Säätämällä kytkentäkuvioita taajuusmuuttaja ohjaa moottoriin syötettyä jännitettä ja taajuutta.
Lähtötaajuus
Moottorin nopeus AC-oikosulkumoottorissa liittyy sähkötaajuuteen ja moottorin napojen lukumäärään. Lähtötaajuuden muuttaminen muuttaa siten moottorin käyttönopeutta.
Suhde ei ole täysin suora, koska luisto- ja kuormitusolosuhteet vaikuttavat myös moottorin todelliseen nopeuteen.
Jännitteen ohjaus
Taajuusmuuttaja ohjaa myös moottorin jännitettä. Jännite ja taajuus on koordinoitava haluttujen magneettivuon olosuhteiden saavuttamiseksi moottorissa.
| Ajovaihe | Päätoiminto | Keskeinen huomio |
|---|---|---|
| Tulotasasuuntaaja | Muuntaa vaihtovirran DC:ksi | Syöttöjännite ja tulokonfiguraatio |
| DC linkki | Tarjoaa välitason tasavirtaa | Tasajännite, aaltoilu, kapasitanssi, lämpöolosuhteet |
| Invertteri silta | Luo ohjatun moottorin tehon | Kytkinlaitteet, virtakapasiteetti, ohjausalgoritmi |
| Ohjausprosessori | Laskee kytkentä- ja moottorinohjauskomennot | Ohjaustila, palaute, ohjelmistotoiminnot |
| Suojausjärjestelmä | Valvoo epänormaaleja sähköolosuhteita | Virta, jännite, lämpötila, vikalogiikka |
PWM vaihto
Pulssinleveysmodulaatiota käytetään yleisesti syntetisoimaan haluttu moottorin aaltomuoto. Puolijohdekytkimet kytkeytyvät päälle ja pois säädetyllä taajuudella, jolloin syntyy pulssikuvio, jonka tehollista jännitettä ja taajuutta voidaan säätää.
Kytkentäkuviota hallitsee taajuusmuuttajan ohjausprosessori.
Moottorin palaute
Jotkut sovellukset toimivat ilman fyysistä moottorienkooderia. Taajuusmuuttaja arvioi moottorin käyttäytymisen sähköisten mittausten ja ohjausalgoritmien perusteella.
Muut sovellukset vaativat anturin palautetta, kun tarvitaan suurempaa nopeutta tai asennon ohjausta.
Avoimen ja suljetun silmukan toiminta
Avoin silmukan ohjaus ei käytä fyysistä nopeuden takaisinkytkentälaitetta. Suljetun silmukan ohjaus parantaa säätöä käyttämällä enkooderista tai muusta anturista tulevaa palautetta.
Sopiva lähestymistapa riippuu vaaditusta tarkkuudesta, dynaamisesta vasteesta, moottorityypistä ja koneen prosessista.
Taajuusmuuttaja on siis tehoelektroniikkajärjestelmä yhdistettynä ohjausjärjestelmään. Moottorin suorituskyvyn laatu riippuu sekä sähkötehosta että ohjausalgoritmista.
Mitkä moottorin ja kuorman ominaisuudet tulisi arvioida?
Moottori ja kuorma määrittävät olosuhteet, joissa taajuusmuuttajan on toimittava. Oikea mitoitus vaatii siksi enemmän tietoa kuin pelkkä moottorin tyyppikilven teho.
Moottorin tyyppi
Yleiset teolliset sovellukset voivat sisältää asynkronisia oikosulkumoottoreita, kestomagneettimoottoreita, synkronisia moottoreita tai muita moottoritekniikoita.
Taajuusmuuttajan on tuettava valittua moottorityyppiä ja sitä vastaavaa ohjaustapaa.
Moottorin jännite
Moottorin tyyppikilven jännitteen on vastattava taajuusmuuttajan lähtöä ja sähköjärjestelmää. Epäsopivuus voi aiheuttaa vääriä käyttöolosuhteita.
Moottorin virta
Moottorin virta on erityisen tärkeä, koska taajuusmuuttajan lähtöaste valitaan yleensä virtakapasiteetin ja teholuokan mukaan.
Kahdella moottorilla, joilla on sama nimellisteho, voi olla eri nimellisvirrat jännitteen, hyötysuhteen, tehokertoimen ja moottorin suunnittelun mukaan.
Perustaajuus
Moottorin nimellistaajuus muodostaa tärkeän vertailupisteen taajuusmuuttajan ohjelmoinnissa. Jännitteen ja taajuuden välinen suhde peruspisteen alapuolella vaikuttaa käytettävissä olevaan vääntömomenttiin.
Kuorman vääntömomentti
Vääntömomenttivaatimukset voidaan jakaa laajasti vakiovääntömomentin ja muuttuvan momentin käyttäytymiseen, vaikka todelliset koneet voivat olla monimutkaisempia.
Kuljettimet, nostimet, sekoittimet ja ekstruuderit vaativat usein huomattavan vääntömomentin laajalla nopeusalueella. Puhaltimet ja keskipakopumput voivat käyttäytyä eri tavalla, koska niiden vääntömomenttitarve muuttuu voimakkaasti nopeuden mukaan.
Inertia
Kuorman hitaus vaikuttaa kiihtyvyyteen ja hidastumiseen. Suuret pyörivät massat vaativat enemmän vääntömomenttia ja enemmän aikaa nopeuden muuttamiseen.
| Moottori- tai kuormitusparametri | Miksi sillä on merkitystä | Valinnan vaikutus |
|---|---|---|
| Moottorin jännite | Määrittää sähköisen yhteensopivuuden | Taajuusmuuttajan tulo- ja lähtökokoonpano |
| Nimellisvirta | Määrittää moottorin sähkötarpeen | Ajovirran luokitus |
| Moottorin taajuus | Määrittää toiminnan vertailupisteen | Taajuuden ja jännitteen asetus |
| Käynnistysmomentti | Määrittää käynnistysvaatimuksen | Ajon ylikuormitus ja ohjaustila |
| Kuorman inertia | Vaikuttaa kiihtyvyyteen ja hidastumiseen | Ramppiasetukset ja jarrutusjärjestelyt |
| Toimintanopeusalue | Määrittää vaaditun moottorin ohjausalueen | Ajoalgoritmi ja moottorin jäähdytys huomioon ottaen |
Aloitusehdot
Kuljetin, jossa on raskaasti kuormitettu hihna, saattaa vaatia huomattavan käynnistysmomentin. Tuulettimella voi olla hyvin erilainen käynnistyskäyttäytyminen. Työstökoneen kara voi vaatia nopeaa kiihdytystä ja tarkkaa nopeuden säätöä.
Taajuusmuuttaja on sovitettava todelliseen käynnistystilaan keskimääräisen käyttötilan sijaan.
Ylikuormitusvaatimukset
Some applications require short periods of current above the motor's continuous rating. The drive must provide an appropriate overload capability for the specified duration.
Ylikuormitustietoja tulee tulkita huolellisesti, koska eri asemaperheet voivat määrittää ylikuormitusluokitukset eri tavalla.
Moottorin jäähdytys alhaisella nopeudella
Tavallisissa itsejäähdytettävissä moottoreissa on asennettu tuuletin, jonka jäähdytyskyky pienenee alhaisella moottorin nopeudella. Jos kone tarvitsee jatkuvasti suurta vääntömomenttia alhaisella nopeudella, moottorin lisäjäähdytys saattaa olla tarpeen.
Tyyppikilven tiedot ovat välttämättömiä
- Nimellisjännite:Vahvista moottorille määritetty käyttöjännite.
- Nimellisvirta:Käytä moottorin virtaa, kun vertaat taajuusmuuttajan tehoarvoja.
- Nimellistaajuus:Vahvista moottorin nimellistaajuus.
- Nimellisnopeus:Käytä tyyppikilven nopeutta ohjearvona käyttöönotossa.
- Tehokerroin:Ota huomioon moottorin sähköiset toimintaominaisuudet.
- Moottorin liitäntä:Tarkista tarvittaessa tähti- tai kolmiokokoonpano.
Kuinka ohjaustilat vaikuttavat koneen suorituskykyyn?
Eri sovellukset vaativat eritasoista moottorin ohjaustarkkuutta. Yksinkertainen kuljetin ei välttämättä tarvitse samaa ohjausstrategiaa kuin tehokas paikannuskone.
V/f ohjaus
Jänniteestä taajuuteen -säätö on yksi yksinkertaisimmista taajuusmuuttajan ohjaustavoista. Taajuusmuuttaja ylläpitää määriteltyä suhdetta lähtöjännitteen ja taajuuden välillä.
Tämä tila voi sopia suhteellisen yksinkertaisiin nopeudensäätösovelluksiin, joissa ei vaadita suurta dynaamista vääntömomenttia.
Anturiton vektoriohjaus
Anturiton vektoriohjaus arvioi moottorin käyttäytymistä ja ohjaa vuota ja vääntömomenttia itsenäisemmin kuin perus-V/f-säätö.
Se voi tarjota paremman hidaskäyntisen vääntömomentin ohjauksen ja dynaamisen vasteen ilman, että monissa sovelluksissa tarvitaan kooderia.
Suljetun silmukan vektoriohjaus
Suljetun silmukan ohjaus käyttää palautetta kooderista tai toisesta anturista. Tämä voi parantaa nopeuden säätöä ja dynaamista vastetta erityisesti sovelluksissa, joissa nopeuden tarkkuus ja kuormitushäiriövaste ovat tärkeitä.
Asennon ohjaus
Jotkut käyttöalustat voivat tukea paikannustoimintoja integroitujen liikkeenohjausominaisuuksien tai koordinoidun tiedonsiirron avulla ylemmän tason ohjaimen kanssa.
Se, pystyykö asema yksin suorittamaan vaaditun paikantamisen, riippuu tietystä tuotteesta ja sovellusarkkitehtuurista.
| Ohjaustila | Tyypillinen hahmo | Mahdollinen sovellus |
|---|---|---|
| V/f | Yksinkertainen jännite-taajuus-suhde | Tuulettimet, pumput, peruskuljettimet |
| Anturiton vektori | Parannettu vääntömomentin ja nopeuden säätö ilman enkooderia | Kuljettimet, sekoittimet, yleiskoneet |
| Suljetun silmukan vektori | Palautteeseen perustuva nopeudensäätö | Suorituskykyiset sovellukset |
| Asennon ohjaus | Koordinoidut asento- tai liiketoiminnot | Liiketta vaativat koneet |
Miksi ohjaustila muuttaa koneen käyttäytymistä
Oletetaan, että kuljetin saa yhtäkkiä raskaamman kuorman. Yksinkertaisella ohjauksella moottorin nopeus voi laskea huomattavasti. Vektoriohjausstrategia voi reagoida aggressiivisemmin säätämällä moottorin vääntömomenttia tuottavaa virtaa.
Todellinen käyttäytyminen riippuu taajuusmuuttajan virityksestä, moottorin mallista, ohjausasetuksista ja kuormitusolosuhteista.
Moottorin tunnistus
Jotkut käyttöjärjestelmät suorittavat moottorin tunnistamisen tai automaattisen virityksen. Tämä prosessi mittaa tai arvioi moottorin parametreja, jotta ohjausalgoritmi voi luoda tarkemman sisäisen moottorimallin.
Oikea käyttöönottomenettely riippuu ajolavasta ja moottorityypistä.
Kiihtyvyysvaste
Korkea dynaaminen suorituskyky ei ole aina hyödyllistä. Pakkauskone voi tarvita nopeaa kiihdytystä, kun taas pitkä kuljetin saattaa tarvita tasaisemman profiilin hihnan kireyden muutosten välttämiseksi.
Ohjaustapa tulee siksi valita prosessin käyttäytymisen mukaan eikä vain siksi, että se tarjoaa enemmän ominaisuuksia.
Mitä kiihdytys-, hidastus- ja jarrutustoiminnot tekevät?
Kiihdytys- ja hidastusasetukset määräävät, kuinka nopeasti moottori muuttaa nopeutta. Nämä toiminnot vaikuttavat suoraan koneen mekaniikkaan ja taajuusmuuttajan sähköiseen käyttäytymiseen.
Kiihdytysramppi
Kiihdytysramppi lisää asteittain komennon taajuutta sen sijaan, että hyppää välittömästi tavoitearvoon.
Tämä vähentää äkillisiä vääntömomentin muutoksia ja voi suojata hihnoja, kytkimiä, ketjuja, vaihteita ja muita voimansiirron osia.
Hidastusramppi
Hidastusramppi vähentää asteittain moottorin nopeutta. Nopeuden pienentäminen voi kuitenkin saada moottorin palauttamaan mekaanista energiaa sähköjärjestelmään.
Tämä regeneroitu energia voi lisätä DC-välipiirin jännitettä taajuusmuuttajan sisällä.
Jarruvastus
Kun regeneratiivista energiaa on hajotettava, jarruvastus voi muuntaa sähköenergian lämmöksi. Taajuusmuuttajan jarrutransistorin ja vastuksen valinnan on vastattava sovelluksen energiaa ja käyttösuhdetta.
DC-ruiskutusjarrutus
Jotkut taajuusmuuttajat voivat syöttää tasavirtaa moottoriin jarruttavan vaikutuksen aikaansaamiseksi tietyissä pysäytysolosuhteissa. Toiminto on sovelluskohtainen ja se tulee konfiguroida taajuusmuuttajan ohjeiden mukaan.
Rannalla pysähtyminen
Vapaasti pyörivä pysäytys poistaa käyttömomentin ja antaa moottorin ja koneen hidastua luonnollisesti. Tämä on hyödyllistä silloin, kun hallittua sähköistä hidastamista ei tarvita.
| Pysäytysmenetelmä | Motorinen käyttäytyminen | Tyypillinen käyttö |
|---|---|---|
| Rampin pysäkki | Taajuus laskee määrätyn ajan mukaan | Yleinen valvottu pysäytys |
| Rannikkopysäkki | Moottori menettää vääntömomentin ja hidastuu luonnollisesti | Alhainen hitaus tai ei-kriittiset pysähdykset |
| Jarruvastus | Uusiutuva energia haihtuu lämpönä | Suuri inertia tai nopea hidastuminen |
| DC-jarrutus | DC-herätys saa aikaan jarrutusvaikutuksen | Valitut pysäytys- ja pitosovellukset |
Suuren inertian sovellukset
Tuulettimet, sentrifugit, suuret telat, vauhtipyörät ja vastaavat koneet voivat varastoida huomattavaa kineettistä energiaa. Jos järjestelmä yrittää pysähtyä liian nopeasti, tämä energia voi aiheuttaa DC-välipiirin jännitteen nousun.
Taajuusmuuttaja voi siksi siirtyä suojatilaan, ellei asianmukaista jarrutuksen hallintaa ole järjestetty.
Jarruvastuksen valinta
Jarruvastuksen valinta riippuu vastuksen arvosta, tehoarvosta, pulssin kestosta, käyttöjaksosta, taajuusmuuttajan yhteensopivuudesta ja lämpöasennusolosuhteista.
Vastus, joka on sähköisesti yhteensopiva yhteen lyhyeen tapahtumaan, ei välttämättä sovellu toistuviin jarrutusjaksoihin.
Regeneratiiviset järjestelmät
Jotkut sovellukset hyötyvät regeneratiivisista käytöistä, jotka palauttavat jarrutusenergian vaihtovirtalähteeseen sen sijaan, että ne hajottaisivat sen vastuksen kautta.
Tämä arkkitehtuuri on monimutkaisempi ja se valitaan yleensä silloin, kun sovelluksella on merkittävää regeneratiivista toimintaa.
Kuinka invertteri kommunikoi automaatiojärjestelmien kanssa?
Nykyaikaiset teollisuuskäytöt toimivat usein solmuina suuremmassa automaatiojärjestelmässä. Taajuusmuuttaja voi vastaanottaa nopeuskäskyjä PLC:ltä, vaihtaa tilatietoja käyttöliittymän kanssa, lähettää hälytyksiä valvontaohjaimelle tai osallistua koordinoituun liikkeeseen.
Digitaaliset tulot ja lähdöt
Perusohjaus voidaan toteuttaa digitaalisten tulojen avulla käynnistys-, pysäytys-, eteenpäin-, peruutus-, nollaus- tai muita komentoja varten.
Digitaaliset lähdöt voivat raportoida olosuhteita, kuten käyntitilaa, vikatilaa tai nopeuteen liittyviä tiloja.
Analogiset tulot ja lähdöt
Analogiset signaalit voivat edustaa nopeusohjeita, prosessiarvoja tai muita jatkuvasti muuttuvia komentoja. Yleinen järjestely käyttää 0–10 V tai 4–20 mA signaalia ohjausjärjestelmästä riippuen.
Teollisuuden viestintäverkot
Edistyneemmät laitokset käyttävät teollisuuden tietoliikenneverkkoja ohjaus- ja diagnostiikkatietojen vaihtamiseen digitaalisesti.
Taajuusmuuttajaperheestä ja konfiguraatiosta riippuen liitännät voivat sisältää kenttäväylä- ja teollisuus-Ethernet-tekniikoita.
Parametrien käyttöoikeus
Tiedonsiirto voi myös tarjota pääsyn toimintaparametreihin, vikahistoriaan, tilasanoihin, valvonta-arvoihin ja diagnostiikkatietoihin.
| Käyttöliittymä | Tyypillinen toiminto | Sovellus |
|---|---|---|
| Digitaalinen tulo | Diskreetti ohjauskomento | Käynnistä, pysäytä, nollaa, suunta |
| Digitaalinen lähtö | Diskreetti tilan ilmaisin | Käynnissä, vika, valmiustila |
| Analoginen tulo | Jatkuva prosessi tai nopeusohje | Nopeuskäsky, paineohje |
| Analoginen lähtö | Jatkuva valvontasignaali | Nopeus tai nykyinen palaute |
| Teollinen verkko | Digitaalinen ohjaus ja diagnostiikka | PLC-integrointi ja konekoordinointi |
PLC-integrointi
PLC voi lähettää nopeusohjeen ja ohjaussanan lukiessaan todellista nopeutta, lähtövirtaa, tilaa ja vikatietoja taajuusmuuttajasta.
Tämä digitaalinen lähestymistapa vähentää suurten langallisten ohjaussignaalien tarvetta ja voi tarjota paremman diagnostisen näkyvyyden.
HMI ja operaattorin vuorovaikutus
Käyttöliittymä voi näyttää taajuusmuuttajan tilan ja käyttöarvot samalla, kun valtuutettu henkilökunta voi muuttaa valittuja parametreja tai käyttökomentoja.
Kriittiset parametrit tulee suojata luvattomalta muuttamiselta.
Verkkoarkkitehtuuri
Kun samassa koneessa toimii useita taajuusmuuttajia, tietoliikenneverkko tulee suunnitella huolellisesti. Laiteosoitteet, kaapelin reititys, päättäminen, päivitysnopeus, ohjausviive ja vikakäyttäytyminen vaikuttavat kaikki järjestelmän luotettavuuteen.
Etädiagnostiikka
Nykyaikaiset automaatioarkkitehtuurit käyttävät yhä enemmän etädiagnostiikkatoimintoja. Taajuusmuuttajan hälytykset ja käyttötiedot voivat auttaa huoltotiimiä tunnistamaan ongelmat poistamatta laitetta välittömästi käytöstä.
Mitä suojaustoimintoja tulisi harkita?
Sähkönsyötön ja moottorin välillä toimii säädettävä nopeus, joten se tarvitsee suojaa sekä tehoelektroniikka- että moottorinohjaustasolla.
Ylivirtasuojaus
Liiallinen virta voi johtua mekaanisesta ylikuormituksesta, oikosulusta, moottorivioista, vääristä moottoriparametreista tai äkillisistä kuormituksen muutoksista.
Taajuusmuuttaja tarkkailee lähtövirtaa ja voi reagoida suojausstrategiansa mukaisesti.
Ylijännitesuoja
DC-välipiirin jännite voi nousta syöttöhäiriöiden tai regeneratiivisen energian vuoksi hidastuksen aikana. Taajuusmuuttaja voi laukaista ylijännitevasteen, kun DC-välipiiri ylittää sallitun alueen.
Alijännitesuoja
Matala tulojännite voi vaikuttaa taajuusmuuttajan toimintaan ja moottorin suorituskykyyn. Taajuusmuuttaja tarkkailee DC-linkkiä ja tuloa ja voi reagoida suojalogiikkansa mukaisesti.
Ylikuumenemissuoja
Tehopuolijohteet, jäähdytyselementit, jäähdytystuulettimet ja muut komponentit tuottavat lämpöä käytön aikana. Lämpötila-anturit voivat valvoa kriittisiä alueita ja käynnistää suojareaktion, kun rajat ylittyvät.
Moottorin ylikuormitus
Moottorin lämpökäyttäytyminen riippuu virrasta, nopeudesta, jäähdytyksestä ja käyttömäärästä. Taajuusmuuttajapohjainen elektroninen ylikuormitussuoja voi käyttää moottorin virtaa ja konfiguroituja parametreja lämpökuorman arvioimiseen.
Maasulku- ja lähtösuojaus
Taajuusmuuttaja voi tarkkailla epänormaalia virtaa ja havaita tiettyjä lähtövirheitä. Ulkoiset suojalaitteet ovat edelleen tärkeitä, koska taajuusmuuttajan suojaus ei korvaa oikein suunniteltua ylävirran suojausta.
| Suojaustoiminto | Mahdollinen syy | Ohjaa vastausta |
|---|---|---|
| Ylivirta | Ylikuormitus, oikosulku, kiihdytystarve | Hälytys, virranrajoitus tai laukaisu |
| Ylijännite | Regeneraatio tai syöttöhäiriö | Laukaisu, hidastushallinta tai muu suojatoimi |
| Alijännite | Toimitushäiriö tai katkos | Hälytys, valvottu pysäytys tai laukaisu |
| Ylilämpö | Suuri kuormitus, korkea ympäristö, jäähdytyshäiriö | Hälytin tai suojalaukaisu |
| Moottorin ylikuormitus | Liiallinen jatkuva moottorin kuormitus | Lämpösuoja tai laukaisu |
| Lähtövika | Moottorikaapeli tai moottorivika | Suojaava sammutus |
Suojausasetukset edellyttävät oikeat moottoritiedot
Suojausalgoritmit riippuvat usein moottorin virrasta, tehosta, jännitteestä, taajuudesta, lämpöominaisuuksista tai määritetyistä toimintarajoista.
Virheelliset moottoritiedot voivat siksi vaikuttaa sekä suorituskykyyn että suojauskäyttäytymiseen.
Ulkoinen suojaus on edelleen tarpeen
Taajuusmuuttajan sisäiset suojaustoiminnot eivät poista oikein valittujen ylävirran katkaisijoiden, sulakkeiden, katkaisimien, maadoitus- ja asennuskäytäntöjen tarvetta.
Koko sähköjärjestelmä tarvitsee koordinoidun suojauksen.
Turvallinen sammutus
Konetason turvallisuus saattaa edellyttää hallittua vääntömomentin poistoa, turvatuloja, hätäpysäytyspiirejä, lukituksia tai erityisiä turvaluokiteltuja toimintoja.
Turvallisuus tulisi suunnitella koneen riskinarvioinnin ympärille sen sijaan, että luottaisi pelkästään vakiokäynnistys-/pysäytyssyötteeseen.
Miten asennusympäristö ja kaapin suunnittelu vaikuttavat valintaan?
Sähköinen suorituskyky riippuu osittain siitä, miten invertteri on asennettu. Sama taajuusmuuttaja voi käyttäytyä eri tavalla pienessä suljetussa kaapissa ja hyvin tuuletetussa ohjauspaneelissa.
Ympäristön lämpötila
Tehopuolijohteet tuottavat lämpöä, ja ympäristön lämpötila määrittää, kuinka tehokkaasti taajuusmuuttaja voi haihduttaa sitä.
Korkea ympäristön lämpötila saattaa vaatia virran pienentämistä tai lisäjäähdytystä tuotteen teknisistä tiedoista riippuen.
Ilmanvaihto
Kaapin ilmavirran tulee sallia lämmön siirtyä pois asemasta. Tukkeutuneet tuuletusaukot, riittämätön tuulettimen kapasiteetti tai huono kaappijärjestely voivat nostaa sisälämpötilaa.
Asennusväli
Taajuusmuuttajat vaativat määritellyn tilan ilmanvaihtoaukkojen ja lämpöä tuottavien pintojen ympäriltä. Tarkat etäisyydet riippuvat tuotteen suunnittelusta.
Korkeus
Korkeammalla ilman tiheys pienenee, mikä voi vaikuttaa jäähdytystehoon. Jotkin taajuusmuuttajaasennukset vaativat vähennyksen määritetyn korkeuden yläpuolelle.
Pöly ja saastuminen
Teollisuusympäristöt voivat sisältää sähköä johtavaa pölyä, tekstiilikuituja, öljysumua, kosteutta tai kemiallisia epäpuhtauksia. Kotelon suojaus- ja huoltovaatimusten tulee heijastaa paikan olosuhteita.
| Asennuksen kunto | Mahdollinen vaikutus | Suunnitteluvastaus |
|---|---|---|
| Korkea ympäristön lämpötila | Pienempi jäähdytysmarginaali | Lämpöarviointi ja mahdollinen vähennys |
| Rajoitettu ilmavirta | Lämmön kerääntyminen | Paranna kaapin ilmanvaihtoa |
| Korkea korkeus | Vähentynyt ilmanjäähdytyskyky | Noudata korkeuteen liittyviä vähennysvaatimuksia |
| Pöly | Jäähdytysreittien saastuminen | Sopiva kotelointi ja huoltosuunnitelma |
| Kosteus | Sähkö- ja korroosiovaara | Asianmukainen ympäristönsuojelu |
| Korkea kytkentätaajuus | Lisätappiot ja EMI | Oikea parametri ja kaapelirakenne |
EMC-näkökohdat
High-frequency switching creates electromagnetic emissions. Motor cables, grounding, shielding, filters, and cabinet construction can influence electromagnetic compatibility.
Pitkät moottorikaapelit saattavat vaatia erityistä huomiota, koska kaapelin kapasitanssi voi vaikuttaa lähtöpiiriin.
Moottorikaapelin pituus
Moottorikaapelin suurin sallittu pituus riippuu taajuusmuuttajan rakenteesta, kytkentäominaisuuksista, moottorin eristyksestä, kaapelin rakenteesta ja mahdollisesta lähtösuodattimesta tai reaktorista.
Nämä tiedot tulee tarkistaa tuotteen asiakirjoista ennen asennusta.
Lämmönpoisto kaapin sisällä
On tärkeää ottaa huomioon taajuusmuuttajan lisäksi myös kontaktorien, teholähteiden, jarruvastuksen, PLC:iden, muuntajien ja muiden komponenttien tuottama lämpö.
Kokonaislämpökuorma määrittää, tarvitseeko kaappi tuulettimia, ilmastointia vai muuta jäähdytysstrategiaa.
Sähkövälit ja johdotus
Virtajohdot ja ohjausjohdot tulee reitittää asianmukaisesti. Herkän tiedonsiirron ja analogisten johtojen erottaminen suurvirran kytkentäreiteistä voi vähentää häiriöitä.
Miten jarrutus-, regenerointi- ja hidastusenergiaa tulisi hallita?
Kun sähkömoottori hidastuu, pyörivä järjestelmä ei menetä kineettistä energiaansa välittömästi. Sen energian on mentävä jonnekin. Taajuusmuuttajan arkkitehtuurista riippuen se voidaan haihduttaa lämmönä tai palauttaa sähköverkkoon.
Mistä regeneroiva energia tulee
Regeneraatiota tapahtuu yleensä, kun kuorma käyttää moottoria nopeammin kuin käsketty sähköinen nopeus. Suuren inertian hidastus ja kuormien lasku ovat tyypillisiä esimerkkejä.
Moottori toimii sitten väliaikaisesti generaattorina ja lähettää sähköenergiaa takaisin taajuusmuuttajan tasavirtalinkkiä kohti.
DC-välipiirin jännitteen nousu
Ilman sopivaa energianhallintapolkua regeneratiivinen energia nostaa DC-välipiirin jännitettä. Jos jännite ylittää taajuusmuuttajan käyttörajan, voi tapahtua ylijännitelaukaisu.
Jarruvastus
Jarruvastus tarjoaa ohjatun reitin regeneroidulle energialle. Jarrupiiri kytkee vastuksen toimintaan, kun DC-välipiirin jännite saavuttaa vastaavan kynnyksen.
Regeneratiivinen jarrutus
Regeneratiiviset käyttöjärjestelmät voivat palauttaa energiaa vaihtovirtalähteeseen. Tämä on hyödyllistä, kun regeneraatiota tapahtuu usein tai kun jarrutusenergia on merkittävä osa koneen toimintaa.
| Energianhallintamenetelmä | Perusperiaate | Tyypillinen käyttöehto |
|---|---|---|
| Pitkä hidastusramppi | Vähentää regeneratiivista tehoa pidentämällä pysäytysaikaa | Koneet, jotka kestävät hitaampaa pysähtymistä |
| Jarruvastus | Muuntaa regeneratiivisen energian lämmöksi | Toistuva tai nopea hidastuminen |
| Regeneratiivinen voima | Palauttaa energian vaihtovirtalähteeseen | Toistuva tai merkittävä regeneratiivinen toiminta |
| Mekaaninen jarru | Käyttää fyysistä kitkaa kuorman pysäyttämiseen tai pitämiseen | Nostimet, turvapito, paikallaan olevat kuormitusolosuhteet |
Nostosovellukset
Nostimet ja nostojärjestelmät vaativat erityistä huomiota, koska riippuva kuorma voi ajaa moottoria laskemisen aikana. Sähköinen regenerointi ja mekaaninen pito ovat erillisiä näkökohtia.
Mekaaninen jarru saattaa olla tarpeen kuorman pitämiseksi, kun moottori on pysäytetty.
Suuren inertian koneet
Sentrifugit, suuret puhaltimet, telat ja vauhtipyöräkäyttöiset laitteet voivat varastoida merkittävää mekaanista energiaa.
Tällaisen järjestelmän nopea pysäyttäminen voi ylittää vetolaitteen jarrutuskyvyn, ellei sopivaa energianhallintajärjestelmää ole asennettu.
Jarruvastuksen lämpörakenne
Jarruvastukset voivat kuumentua käytön aikana ja vaativat asianmukaista tuuletusta ja fyysistä erotusta lämpöherkistä osista.
Vastuksen toimintajakso tulee laskea koneen todellisesta toimintakuviosta.
Mitkä teollisuussovellukset voivat käyttää nopeussäädettyjä asemia?
Taajuusmuuttajakäyttöjä käytetään monilla teollisuuden aloilla, koska eri koneet vaativat ohjattua moottorin nopeutta ja vääntömomenttia.
Nopeuden säätö, ohjattu kiihtyvyys, suunnan hallinta ja koordinointi ylä- tai loppupään koneiden kanssa.
Säädettävä moottorin nopeus prosessivirtauksen ohjaukseen, paineenhallintaan ja pehmeään käynnistykseen.
Säädettävä ilmavirran säätö ja tasainen kiihtyvyys ilmanvaihto- ja prosessijärjestelmiin.
Ohjattu nopeus, toistettava kiihtyvyys, tiedonsiirto PLC:iden kanssa ja koordinointi koneen osien välillä.
Start-stop ohjaus, synkronoitu liike, jarrutus ja tarkka kuljettimen nopeuden hallinta.
Nopeuden ja vääntömomentin säätö sekoittimille, teloille, ekstruudereille, kelauslaitteille ja vastaaville teollisuuskoneille.
Kuljetinjärjestelmät
Kuljettimet vaativat usein tasaista kiihdytystä ja hidastamista. Äkilliset vääntömomentin muutokset voivat aiheuttaa hihnan luistamista, tuotteen epävakautta, mekaanista iskua tai tarpeetonta kulumista.
Kun useat kuljettimet toimivat yhdessä, nopeusohjeita voidaan koordinoida PLC:n tai verkon kautta.
Pumput
Pumppusovellukset vaativat usein nopeuden vaihtelua prosessiolosuhteiden mukaan. Taajuusmuuttaja voi vastaanottaa ohjearvon paineanturista, virtaussäätimestä tai PLC:stä ja säätää moottorin nopeutta vastaavasti.
Valinta vaatii edelleen huomiota pumpun tyyppiin ja kuormituskäyttäytymiseen, koska kaikilla pumpuilla ei ole samanlaisia vääntömomenttiominaisuuksia.
Fanit
Puhaltimilla voi olla voimakkaasti nopeudesta riippuvaisia vääntömomenttiominaisuuksia. Säädettävä nopeus voi siksi tarjota joustavan menetelmän ilmavirran säätämiseen.
Puhallinmoottorisovelluksissa on otettava huomioon myös miniminopeus, moottorin jäähdytys ja kytketyn puhaltimen toiminta-alue.
Pakkauskoneet
Pakkauslaitteet voivat sisältää useita moottoreita, jotka toimivat koordinoidusti. Taajuusmuuttajat saattavat tarvita nopeaa vastetta, toistettavaa nopeudensäätöä, tiedonsiirtoa koneohjaimen kanssa ja tarkkoja kiihtyvyysprofiileja.
Kelaus- ja purkujärjestelmät
Rullauskoneet voivat vaatia koordinoitua nopeuden ja vääntömomentin säätöä rullan halkaisijan muuttuessa. Jännityksen hallintaan voi sisältyä palauteantureita ja kehittyneempiä ohjausstrategioita.
Sekoittimet ja sekoittimet
Sekoittimet voivat vaatia muuttuvaa vääntömomenttia, koska tuotteen viskositeetti ja prosessiolosuhteet vaihtelevat. Suuri käynnistysmomentti ja ylikuormituskyky voivat siksi olla tärkeitä valintaperusteita.
Työstökoneet
Työstökoneet voivat painottaa enemmän dynaamista vastetta ja nopeuden tarkkuutta. Käyttötekniikka saattaa joutua integroimaan kehittyneempien liikkeenohjausarkkitehtuurien kanssa.
| Sovellus | Tyypillinen aseman vaatimus | Tärkeä valinta yksityiskohta |
|---|---|---|
| Kuljetin | Hallittu kiihtyvyys ja nopeus | Käynnistysmomentti ja jarrutus |
| Pumppu | Muuttuva nopeus | Virtaus, paine, moottorin jäähdytys |
| Tuuletin | Muuttuva nopeus | Kuormakäyrä ja miniminopeus |
| Pakkauskone | Nopea ja toistettava ohjaus | PLC-viestintä ja vastaus |
| Mikseri | Korkea käynnistys- ja ylikuormituskyky | Vääntömomenttiprofiili ja prosessin vaihtelut |
| Kelauskone | Nopeuden ja vääntömomentin koordinointi | Palaute ja jännityksenhallintaarkkitehtuuri |
Nämä sovellukset osoittavat, miksi saman taajuusmuuttajan ei voida olettaa sopivan jokaiseen koneeseen. Taajuusmuuttaja on sovitettava mekaaniseen kuormaan, ohjausstrategiaan ja käyttösykliin.
Mitä yleisiä valintavirheitä insinöörien tulisi välttää?
Yleisimmät taajuusmuuttajan valintavirheet tapahtuvat, kun insinööri katsoo moottorin nimellistehoa ja pysähtyy siihen. Teknisesti oikea valinta vaatii laajempaa tarkastelua.
- Mitoitus vain kW:lla:Moottorin virta- ja sovelluksen ylikuormitusvaatimukset voivat olla tärkeämpiä kuin nimellisteho.
- Kuorman vääntömomentin huomioimatta jättäminen:Vakiomomenttikuorma voi vaatia erilaisen taajuusmuuttajan valinnan kuin muuttuvan momentin kuormitus.
- Aloitusehtojen huomioimatta jättäminen:Raskaat käynnistyskuormat voivat vaatia lisävirtakapasiteettia.
- Jarrutuksen huomioimatta jättäminen:Suuri inertia tai alenevat kuormat voivat tuottaa merkittävää regeneratiivista energiaa.
- Ympäristön lämpötilan huomioimatta jättäminen:Korkeat lämpötilat voivat vaatia taajuusmuuttajan ajoa.
- Moottorikaapelin pituuden huomioiminen:Pitkät kaapelit voivat vaikuttaa eristysjännitykseen ja sähkömagneettiseen käyttäytymiseen.
- Valitse väärä viestintäliittymä:Aseman on vastattava PLC- ja verkkoarkkitehtuuria.
- Moottorin jäähdytyksen huomioimatta jättäminen:Jatkuva suuri vääntömomentti alhaisella nopeudella voi aiheuttaa moottorin ylikuumenemisen.
- Väärien moottoriparametrien käyttäminen:Huonot käyttöönottotiedot voivat vaikuttaa ohjaukseen ja suojaukseen.
- Korvaavan yhteensopivuuden huomioimatta jättäminen:Fyysisesti samankaltaisella taajuusmuuttajalla ei välttämättä ole vastaavia liittimiä, mittoja, ohjelmistotoimintoja tai parametrirakenteita.
Pelkän tehon ongelma
Kahdella samalla teholla moottorilla voi olla eri nimellisvirrat ja erilaiset vääntömomenttiominaisuudet. Taajuusmuuttaja tulee siksi valita moottorin tyyppikilven ja todellisen kuormitusprofiilin perusteella.
Vakiomomentin virhe
Kuljetin, sekoitin tai ekstruuderi voi vaatia suurta vääntömomenttia koko nopeusalueella. Pääasiassa muuttuvamomenttisille kuormituksille tarkoitetun taajuusmuuttajan valitseminen ei välttämättä takaa vaadittua ylikuormituskykyä.
Jarrutus-jälkikäteen ongelma
Jos kone tarvitsee nopeaa hidastamista, jarrutustarpeet tulee laskea ennen vetolaitteen tilaamista. Jarrulaitteiston lisääminen myöhemmin voi aiheuttaa paneeli- ja lämpöasetteluongelmia.
Jäähdytyksen jälkikäteen ongelma
Taajuusmuuttaja ja moottorin jäähdytys on kytketty, mutta eivät identtiset. Taajuusmuuttaja voi toimia omissa lämpörajoissaan, kun moottori ylikuumenee alhaisella nopeudella, koska sen akselille asennettu tuuletin pyörii liian hitaasti.
Kommunikaatiovirhe
Kone voi käyttää tiettyä teollisuusverkkoa. Aseman valitseminen vahvistamatta vaadittua tiedonsiirtovaihtoehtoa voi pakottaa tarpeettomia laitteistomuutoksia myöhemmin.
Korvaaminen on yhtä kuin ekvivalentti -ongelma
Vanhaa taajuusmuuttajaa vaihdettaessa uutta yksikköä ei saa valita pelkästään vanhasta teholuokituksesta. Engineers should compare voltage class, current, control mode, terminals, dimensions, braking method, communication, safety functions, software, and motor compatibility.
Kuinka olemassa olevat järjestelmät pitäisi korvata tai jälkiasentaa?
Invertterin vaihtaminen olemassa olevaan koneeseen vaatii enemmän kuin kahden luettelonumeron vertailun. Uuden taajuusmuuttajan on integroitava olemassa olevaan sähköiseen, mekaaniseen, ohjaus- ja turvallisuusarkkitehtuuriin.
Confirm the existing motor
Aloita tarkistamalla moottorin tyyppikilpi ja todelliset käyttöolosuhteet. Moottorit on saatettu vaihtaa koneen käyttöiän aikana, joten asennettu moottori tulee varmistaa sen sijaan, että luottaisi kokonaan vanhaan dokumentaatioon.
Tallenna olemassa olevat parametrit
Tärkeitä parametreja voivat olla moottorin jännite, virta, taajuus, nopeus, kiihdytysaika, hidastusaika, minimitaajuus, maksimitaajuus, ohjaustila ja suojausasetukset.
Tarkista fyysiset mitat
Vaihtokäyttö, jolla on oikea sähköluokitus, voi silti epäonnistua jälkiasennuksessa, koska kaappitila on erilainen.
Kiinnitysreiät, kaapelin läpivienti, tuuletus, liitinten asento ja lämmönpoisto tulee tarkistaa ennen nykyisen yksikön poistamista.
Tarkista tulo- ja lähtöjohdot
Vahvista tuleva syöttöjärjestely, moottorin liittimet, ohjausjohdot, relekontaktit, analogiset signaalit, digitaaliset signaalit ja tietoliikennekaapelit.
Tarkista viestintä
Jos olemassa oleva asema kommunikoi PLC:n tai valvontajärjestelmän kanssa, tunnista protokolla ja vaadittu tietokartta ennen vaihtamista.
Tarkista turvatoiminnot
Nykyaikaiset taajuusmuuttajat voivat tarjota turvallisuuteen liittyviä toimintoja, joita alkuperäisessä asemassa ei ollut. Jälkiasennuksessa tulee arvioida, miten uudet turvatoiminnot ovat vuorovaikutuksessa koneen turvallisuusarkkitehtuurin kanssa.
| Jälkiasennusalue | Mitä tarkistetaan | Mahdollinen ongelma, jos se jätetään huomioimatta |
|---|---|---|
| Moottori | Tyyppikilpi ja käyttötiedot | Virheelliset virta- tai ohjausasetukset |
| Kaappi | Mitat ja ilmanvaihto | Asennus- tai ylikuumenemisongelmat |
| Johdotus | Virta- ja ohjausliittimet | Uudelleenkytkentäviiveet tai väärät kytkennät |
| Viestintä | Protokolla, osoitus, datakartoitus | PLC-integraatiovirhe |
| Jarrutus | Vastus, jarrutransistori, pysäytysaika | Ylijännite hidastuksen aikana |
| Turvallisuus | Hätäpysäytys- ja turvamomenttitoiminnot | Yhteensopimaton turvallisuusarkkitehtuuri |
Parametrien muunnos
Different drive families organize parameters differently. Even when the replacement product offers the same functional settings, parameter numbers and naming can be different.
Strukturoitu parametrien muunnosluettelo voi lyhentää käyttöönottoaikaa ja estää tärkeiden asetusten vahingossa tekemättä jättämisen.
Moottorin automaattinen viritys
Asennuksen jälkeen voi olla tarpeen suorittaa automaattinen viritys tai moottorin tunnistusrutiini valitusta ohjaustilasta riippuen.
Moottorin on oltava sopivassa kunnossa ennen toimenpiteen aloittamista.
Testisarja vaihdon jälkeen
- Tarkista johdotus:Tarkista tulovirta, moottorin liitännät, ohjausjohdot, maadoitus ja tiedonsiirtoliitännät.
- Syötä moottorin tiedot:Yhdistä konfiguroidut arvot todelliseen moottorin tyyppikilpeen.
- Tarkista ohjaustila:Vahvista koneen vaatima toimintastrategia.
- Testaa alhaisella nopeudella:Vahvista suunta, virta, tärinä ja perusmekaaninen käyttäytyminen.
- Testikiihtyvyys:Tarkista rampin ja vääntömomentin vaste edustavalla kuormalla.
- Testaa hidastuvuus:Tarkista DC-välipiirin käyttäytyminen ja jarrutusteho.
- Testaa viestintää:Tarkista PLC-komennot, tilapalaute, hälytykset ja verkkotiedot.
- Tarkista suojaus:Tarkista konfiguroidut rajat ja vikareaktiot käyttöönottomenettelyn mukaisesti.
Mitä ammattimaisen invertterieritelmän pitäisi sisältää?
Ammattimainen spesifikaatio antaa toimittajalle ja suunnittelutiimille riittävästi tietoa oikean tuotekokoonpanon tunnistamiseen ilman oletuksia.
| Määrittelyalue | Määritettävät tiedot | Miksi sillä on merkitystä |
|---|---|---|
| Sovellus | Kuljetin, pumppu, tuuletin, sekoitin, pakkaus, työstökone jne. | Määrittää ohjaus- ja kuormitusominaisuudet |
| Moottorin tyyppi | Induktio, kestomagneetti, synkroninen tai määritelty tyyppi | Määrittää ohjauksen yhteensopivuuden |
| Moottorin jännite | Moottorin nimellisjännite | Varmistaa sähköyhteensopivuuden |
| Moottorin virta | Nimellisvirta ampeereina | Tukee tarkkaa aseman mitoitusta |
| Moottorin teho | Nimellisteho kW tai hv | Tarjoaa perusmitoitusviitteen |
| Nopeusalue | Pienin, normaali ja suurin käyttönopeus | Määrittää ohjausvaatimukset |
| Ylikuormitus | Vaadittu ylikuormitusvirta ja kesto | Vastaa vetokapasiteettia koneen käyttöön |
| Jarrutus | Pysäytysaika, inertia, vastus tai regeneratiiviset vaatimukset | Määrittää energianhallintaarkkitehtuurin |
| Viestintä | PLC-protokolla ja tarvittavat tiedot | Varmistaa automaatiointegraation |
| Ympäristö | Lämpötila, korkeus, kosteus, pöly | Määrittää asennuksen soveltuvuuden |
| Kaappi | Available dimensions and cooling method | Vahvistaa fyysisen asennuksen |
| Turvallisuus | Vaaditut turvatoiminnot ja liitännät | Kohdistaa käyttötoiminnot koneen turvallisuuden kanssa |
Aloita konesovelluksesta
Tunnista, mitä moottori käyttää ja kuvaa mekaaninen kuormitus. Sama moottoriteho voi palvella radikaalisti erilaisia sovelluksia.
Anna täydelliset moottorin tyyppikilven tiedot
Ilmoita moottorin jännite, virta, taajuus, nimellisnopeus, teho, liitäntäjärjestely ja moottorin tyyppi aina, kun se on saatavilla.
Määritä toiminta-alue
Ilmoita miniminopeus, normaalinopeus, maksiminopeus, käynnistystaajuus, pysäytystaajuus ja aika, jonka kone viettää eri toimintapisteissä.
Määrittele ylikuormitus ja huippuvääntömomentti
Jos koneessa on voimakas käynnistys, iskukuormitus tai lyhyitä kohonneita vääntömomentteja, nämä ehdot on ilmoitettava selvästi.
Määrittele jarrutus
Määritä haluttu pysäytysaika, kuorman hitaus, jarrutustaajuus ja vaatiiko sovellus vastusta, regeneratiivista järjestelmää vai mekaanista jarrua.
Määritä ohjausarkkitehtuuri
Ilmoita, käyttääkö kone paikallisohjauksia, digitaalista I/O:ta, analogisia referenssejä, PLC-tietoliikennettä, teollista Ethernetiä vai korkeamman tason liikealustaa.
Määrittele ympäristöolosuhteet
Ympäristön lämpötila, kotelon lämpötila, kosteus, korkeus, pöly ja muut ympäristötekijät voivat vaikuttaa sallittuun toiminta-alueeseen.
Määrittele fyysiset rajoitteet
Aseta paneeliasennuksessa käytettävissä oleva leveys, korkeus, syvyys, kaapelin reititys, tuuletustila ja asennusreikien rajoitukset.
Mallin tunnistaminen on erityisen tärkeää merkkituotteissa
Kun hankit vakiintuneen merkkisen invertterin, tarkka mallikoodi on tärkeä. Pienet muutokset mallipäätteessä voivat vastata eri jänniteluokkia, arvoja, vaihtoehtoja, tietoliikenneliittymiä tai laitteistosukupolvia.
Siksi ostajien tulee toimittaa koko olemassa oleva nimikilpi tai tuotekoodi vaihdettaessa asennettua yksikköä.
- Tunnista kone:Määrittele käytettävät laitteet, toimintasykli ja prosessivaatimukset.
- Tallenna moottoritiedot:Vahvista teho, virta, jännite, taajuus, nopeus ja moottorin tyyppi.
- Määritä kuormituskäyttäytyminen:Tunnista vakiovääntömomentti, muuttuva vääntömomentti, suuri inertia tai muut kuormitusominaisuudet.
- Määritä ohjaus:Määritä nopeusalue, ohjaustila, palaute ja vastevaatimukset.
- Määrittele jarrutus:Määritä hidastusaika ja regeneratiiviset olosuhteet.
- Määrittele viestintä:Tunnista PLC-protokolla, liitäntä ja vaaditut tilatiedot.
- Arvosteluympäristö:Tarkista lämpötila, korkeus, pöly, kosteus ja jäähdytysolosuhteet.
- Tarkista fyysinen kunto:Tarkista aseman mitat, kiinnitys, liittimet ja kaapelin pääsy.
- Vahvista malli:Tarkista täydellinen osanumero, jänniteluokka, virtaluokitus ja käytettävissä olevat vaihtoehdot.
- Suunnittele käyttöönotto:Valmistele moottoriparametrit, ohjauslogiikka, testimenettelyt ja vara-asetukset.
Mitä ostajan tulee antaa, kun hän pyytää toimittajatarjousta?
- Täydellinen moottorin tyyppikilpi:Sisällytä teho, jännite, virta, taajuus ja nopeus.
- Nykyinen invertterimalli:Anna täydellinen mallinumero vaihtosovelluksia varten.
- Koneen kuvaus:Selitä sovellus ja kuormitusominaisuudet.
- Syöttösyöttö:Ilmoita syöttöjännite, vaihe ja taajuus.
- Valvontavaatimus:Määritä paikallinen ohjaus, I/O, analoginen tai tietoliikennevaatimukset.
- Jarrujen kunto:Ilmoita, tarvitaanko nopeaa pysäytystä vai regeneratiivista toimintaa.
- Asennustila:Anna tarvittaessa kaapin mitat ja ympäristötiedot.
Tämä tietotaso helpottaa toimittajan tunnistaa teknisesti yhteensopiva tuote sen sijaan, että luottaisi yleiseen tehoaluesuositukseen.
Vaihto- ja hankintaprojekteissa tarkka mallintunnistus on erityisen arvokasta, koska teollisuusautomaatiotuotteita on usein saatavilla useissa läheisesti toisiinsa liittyvissä versioissa.
Usein kysytyt kysymykset
Mikä on Lenze-invertterin päätehtävä?
Sen ensisijainen tehtävä on säädellä moottorin toimintaa ohjaamalla sähköisiä lähtöolosuhteita, kuten taajuutta ja jännitettä. Tuoteperheestä riippuen taajuusmuuttaja voi tarjota myös rampin ohjauksen, vääntömomentin ohjauksen, jarrutustoiminnot, diagnoosin, tiedonsiirron ja automaation integroinnin.
Voiko invertteri ohjata moottorin nopeutta?
Kyllä. Säätämällä lähtötaajuutta ja vastaavaa jännitettä valitun ohjausstrategian mukaisesti taajuusmuuttaja voi säätää moottorin nopeutta määritetyllä toiminta-alueella.
Pitäisikö invertteri valita moottorin tehon tai virran mukaan?
Molemmilla on merkitystä, mutta moottorin nimellisvirta on erityisen tärkeä, koska taajuusmuuttajan lähtöasteet on suunniteltu virtakyvyn mukaan. Myös sovelluksen ylikuormitusvaatimus tulee ottaa huomioon, koska samalla moottoriteholla toimivat koneet voivat asettaa käytölle hyvin erilaisia vaatimuksia.
Mikä on V/f-ohjaus?
V/f-säätö ylläpitää määriteltyä suhdetta lähtöjännitteen ja taajuuden välillä. Se on suhteellisen yksinkertainen ohjausmenetelmä ja voi sopia sovelluksiin, joissa perusnopeuden säätö riittää.
Mitä on anturiton vektoriohjaus?
Anturiton vektoriohjaus arvioi moottorin käyttäytymistä ja säätelee vuota ja vääntömomenttia ilman, että monissa sovelluksissa tarvitaan fyysistä nopeusanturia. Se voi tarjota paremman alhaisen nopeuden ja dynaamisen suorituskyvyn verrattuna perus V/f-säätöön.
Milloin enkooderin palaute on hyödyllistä?
Enkooderista voi olla hyötyä, kun kone vaatii tiukempaa nopeuden säätöä, parannettua dynaamista vastetta tai palautepohjaista ohjausta. Tarve riippuu sovelluksesta ja valitun asemaperheen ominaisuuksista.
Mikä saa invertterin laukeamaan ylijännitteeseen pysäytyksen aikana?
Suuren inertiakuorman nopea hidastuminen voi palauttaa energiaa moottorista taajuusmuuttajan tasavirtapiiriin, jolloin DC-välipiirin jännite nousee. Pidempi hidastusramppi, jarruvastus, regeneroiva järjestelmä tai muu sopiva jarrutusmenetelmä saatetaan tarvita sovelluksesta riippuen.
Tarvitseeko jokainen sovellus jarruvastuksen?
Ei. Tarve riippuu kuormituksen hitaudesta, pysäytysajasta, toimintajaksosta, nopeudesta ja regeneratiivisesta energiasta. Pienihitaiset sovellukset, joissa on hidas hidastuminen, eivät välttämättä vaadi sitä, kun taas suuren hitauden tai usein pysähtyvät koneet saattavat vaatia jarrulaitteita.
Voiko invertteri ohjata pumppua?
Kyllä. Säädettävänopeuksisia käyttöjä käytetään yleisesti pumppujen kanssa säätämään moottorin nopeutta prosessivaatimusten mukaan. Tarkassa ohjausstrategiassa tulee ottaa huomioon pumpun tyyppi, virtausolosuhteet, miniminopeus, moottorin jäähdytys ja prosessin ohjausjärjestelmä.
Voiko invertteri ohjata kuljetinta?
Kyllä. Kuljetinsovelluksissa käytetään usein käyttölaitteita nopeuden säätöön, tasaiseen kiihtyvyyteen, kontrolloituun pysäyttämiseen, eteenpäin- ja taaksepäinkäyttöön sekä koordinointiin koneen muiden osien kanssa.
Miksi moottorin virta on tärkeä taajuusmuuttajaa valittaessa?
Taajuusmuuttajan lähtökomponentit on suunniteltu tietyille virtatasoille. Kahdella moottorilla, joilla on sama teho, voivat olla erilaiset nimellisvirrat, joten taajuusmuuttaja on sovitettava todelliseen moottorin tyyppikilven virtaan ja sovelluksen ylikuormitusvaatimuksiin.
Voiko invertteri käyttää moottoria alhaisella nopeudella jatkuvasti?
Riippuu moottorista ja sovelluksesta. Tavallinen itsejäähdyttävä moottori voi menettää jäähdytystehonsa alhaisella nopeudella. Jos suurta vääntömomenttia tarvitaan jatkuvasti alhaisella nopeudella, itsenäinen jäähdytystuuletin tai muu moottorin jäähdytysjärjestely saattaa olla tarpeen.
Miten invertteri kommunikoi PLC:n kanssa?
Tuotteesta ja kokoonpanosta riippuen tiedonsiirto voi käyttää digitaalista I/O:ta, analogisia signaaleja, kenttäväyläverkkoja tai teollista Ethernetiä. Taajuusmuuttaja voi vaihtaa komentoja, tilatietoja, käyttöarvoja, hälytyksiä ja diagnostiikkatietoja PLC:n kanssa.
Voiko aseman liittää käyttöliittymään?
Kyllä. Käyttöliittymä voi näyttää taajuusmuuttajan parametrit, toimintatilat, hälytykset ja valitut prosessiarvot. Se voi myös tarjota valtuutettuja parametri- ja komentotoimintoja automaatioarkkitehtuurista riippuen.
Mitä ympäristöolosuhteita tulisi tarkistaa?
Tärkeitä olosuhteita ovat ympäristön lämpötila, kaapin lämpötila, korkeus, kosteus, pöly, öljysumu, tärinä, ilmanvaihto ja muu saastuminen. Nämä tekijät voivat vaikuttaa taajuusmuuttajan tehoon ja asennussoveltuvuuteen.
Miksi moottorikaapelin pituudella on väliä?
Pitkät moottorikaapelit lisäävät kaapelin kapasitanssia ja voivat vaikuttaa lähtöaaltomuodon käyttäytymiseen ja eristysjännitykseen. Sallittu kaapelin pituus tulee tarkistaa taajuusmuuttajan teknisistä asiakirjoista ja vaadituista lähtösuodattimista tai reaktoreista.
Voiko olemassa olevan Lenze-aseman korvata toisella invertterillä?
Korvaaminen toisesta tuoteperheestä voi olla mahdollista, mutta sitä tulisi käsitellä teknisenä korvaamisena eikä suorana vastaavuusoletuksena. Jännite, virta, ohjaustapa, jarrutus, mitat, liittimet, tietoliikenne, ohjelmistot, turvatoiminnot ja moottorin yhteensopivuus on verrattava.
Mitä tulee tarkistaa vaihdettaessa olemassa olevaa asemaa?
Tarkista täydellinen nykyinen mallinumero, moottorin tiedot, syöttöjännite, nimellisvirta, kaapin mitat, liittimet, jarrujärjestelmä, ohjausjohdot, PLC-tietoliikenne, turvaliitännät, kaapelin pituus ja nykyiset parametriasetukset.
Mikä on aseman ylikuormituskyky?
Ylikuormituskyky ilmaisee, kuinka paljon virtaa taajuusmuuttaja pystyy tarjoamaan jatkuvan nimellisarvonsa yläpuolella tietyn ajan. The exact overload specification varies by product and application category, so the required machine duty must be compared with the manufacturer's rating.
Miksi taajuusmuuttaja voi ylikuumentua, vaikka moottoria ei ole täysin kuormitettu?
Taajuusmuuttajan lämpötila riippuu kytkentähäviöistä, ympäristön lämpötilasta, kotelon ilmanvaihdosta, kantoaaltotaajuudesta, asennusvälistä ja muista olosuhteista. Taajuusmuuttaja voi toimia lähellä lämpörajaa huonon jäähdytyksen vuoksi, vaikka moottorin kuormitus on kohtalainen.
Voidaanko samaa käyttölaitetta käyttää sekä pumpuille että kuljettimille?
Mahdollisesti, jos asema tukee molempia sovelluksia ja arvot ovat asianmukaiset. Ohjausstrategia, ylikuormitusvaatimus, jarrutus ja kuormitusominaisuudet voivat kuitenkin vaihdella huomattavasti pumpun ja kuljettimen välillä, joten tarkka kokoonpano tulee tarkistaa.
Mitä tietoja toimittajan tulee saada tuotteiden yhteensovittamista varten?
Hyödyllisiä tietoja ovat muuntajan täydellinen malli, moottorin tyyppikilven tiedot, syöttöjännite, sovellustyyppi, vaadittu nopeusalue, ylikuormitustila, jarrutusvaatimukset, tiedonsiirtoprotokolla, kaapin mitat ja asennusympäristö.
Onko taajuusmuuttajan toimittaja sama kuin taajuusmuuttajan valmistaja?
Ei. Toimittaja tai jakelija voi hankkia, tunnistaa, sovittaa ja toimittaa merkkituotteita teollisia asemia olematta alkuperäinen valmistaja. Hankintaprojekteissa toimittajan kyky tunnistaa oikea malli ja konfiguraatio on erityisen tärkeää.
Kuinka parempi invertterivalinta voi parantaa teollisuusmoottorin ohjausta?
Teollisuusmoottorin ohjaus toimii parhaiten, kun taajuusmuuttajaa käsitellään osana koko konetta eikä eristettynä sähkökomponenttina. Moottori, mekaaninen kuorma, ohjausarkkitehtuuri, jarrujärjestelmä, kaappi, PLC, tietoliikenneverkko ja suojalaitteet vaikuttavat kaikki vaadittuun kokoonpanoon.
Ensimmäinen askel on ymmärtää kone. Kuljetin, pumppu, tuuletin, sekoitin, pakkauskone, käämitysjärjestelmä ja työstökone voivat kaikki vaatia erilaista moottorin käyttäytymistä, vaikka niiden moottoreiden nimellistehot ovat samanlaiset.
Moottoritiedot muodostavat sähköisen perustan. Nimellisjännite, virta, taajuus, nopeus, moottorityyppi ja liitäntä on tunnettava. Kuormaominaisuudet lisäävät sitten seuraavan kerroksen: käynnistysmomentti, jatkuva vääntömomentti, inertia, kiihtyvyys, hidastuvuus, nopeusalue ja ylikuormitus.
Valvontamenetelmä tulee valita näistä vaatimuksista. Perus V/f-säätö voi riittää yksinkertaisiin sovelluksiin, kun taas anturiton tai suljetun silmukan vektoriohjaus voi tarjota paremman vääntömomentin ja nopeuden koneen sitä vaatiessa.
Braking requires separate attention. Suuren hitauden omaavat koneet ja nostojärjestelmät voivat regeneroida merkittävästi energiaa hidastuessa. Oikea ratkaisu voi sisältää pidemmän pysäytysrampin, jarruvastuksen, regeneratiivisen järjestelmän tai mekaanisen jarrun sovelluksesta riippuen.
Viestinnästä on myös tullut keskeinen osa nykyaikaista teollisten käyttölaitteiden integrointia. Digitaalinen I/O, analogiset signaalit, kenttäväyläverkot ja teollisuus Ethernet voivat yhdistää taajuusmuuttajan PLC:hen ja laajempaan automaatiojärjestelmään. Siksi oikea protokolla ja datakartoitus tulisi määritellä ennen hankintaa.
Ympäristösuunnittelu on yhtä tärkeää. Ympäristön lämpötila, kaapin ilmanvaihto, korkeus, pöly, kosteus, moottorikaapelin pituus, EMC ja fyysiset asennusrajoitukset voivat kaikki vaikuttaa onnistuneeseen toimintaan.
Hankinta- ja vaihtotyössä mallitunnistukseen kannattaa kiinnittää erityistä huomiota. Brändättyä teollisuuskäyttöä voidaan tarjota useissa toisiinsa läheisesti liittyvissä versioissa eri jänniteluokilla, virtaominaisuuksilla, liitännöillä, mitoilla tai lisävarusteilla. Siksi täydellinen mallikoodi tulee tarkistaa ennen tuotteen valintaa.
Kun hankit alenze-invertteriRatkaisussa vahvin hankintatapa on sovittaa ensin tarkat mallin ja sovelluksen vaatimukset ja tarkistaa sitten moottorin yhteensopivuus, ohjaustoiminnot, tiedonsiirto, jarrutus, asennusolosuhteet ja dokumentaatio.
Tarvitsetko apua Lenze-aseman yhdistämisessä sovellukseesi?
Mao Huitoimittaa brändättyjä teollisuusautomaatiotuotteita ja tukee mallien tunnistamista, sovellusten yhteensovittamista, vaihtohankintaa, teknisten spesifikaatioiden tarkastuksia ja konfiguraatiotarkistuksia moottorinohjausprojekteissa. Tuotetiedot ja sovellusvaatimukset,ota meihin yhteyttä.